


Τα βιομηχανικά ρομπότ χρησιμοποιούνται ευρέως στη βιομηχανική κατασκευή, την αυτοκινητοβιομηχανία, τις ηλεκτρικές συσκευές, τα τρόφιμα, κ.λπ., μπορούν να αντικαταστήσουν τις επαναλαμβανόμενες εργασίες χειρισμού{1}}τύπου μηχανών, βασίζονται στη δική τους ισχύ και δυνατότητες ελέγχου για να επιτύχουν μια ποικιλία λειτουργιών μιας μηχανής. Μπορεί να αντέξει ανθρώπινη εντολή, αλλά και σύμφωνα με την προ-προγραμματισμένη λειτουργία του προγράμματος. Σήμερα μιλάμε για τα βασικά κύρια συστατικά των βιομηχανικών ρομπότ.
1. Κύριο σώμα
Το κύριο σώμα των μηχανημάτων που αποτελεί τη βάση και την εφαρμογή του μηχανισμού, συμπεριλαμβανομένου του βραχίονα, του βραχίονα, του καρπού και του χεριού, η σύνθεση του μηχανικού συστήματος πολλαπλών βαθμών ελευθερίας. Μερικά ρομπότ έχουν άλλο μηχανισμό περπατήματος. Τα βιομηχανικά ρομπότ έχουν 6 ή περισσότερους βαθμούς ελευθερίας Ο καρπός έχει συνήθως 1 έως 3 βαθμούς ελευθερίας κινήσεων.
2.Σύστημα κίνησης
Το σύστημα κίνησης των βιομηχανικών ρομπότ χωρίζεται σε τρεις κατηγορίες: υδραυλικά, πνευματικά και ηλεκτρικά ανάλογα με την πηγή ισχύος. Ανάλογα με τη ζήτηση μπορεί επίσης να συνδυαστεί με αυτά τα τρία παραδείγματα και σύνθετο σύστημα κίνησης. Ή μέσω της σύγχρονης ζώνης, του συστήματος τροχών, των γραναζιών και άλλων μηχανικών μηχανισμών μετάδοσης κίνησης έμμεσα. Το σύστημα κίνησης έχει μια μονάδα ισχύος και μηχανισμό μετάδοσης, που χρησιμοποιείται για την εφαρμογή της αντίστοιχης δράσης, αυτοί οι τρεις τύποι θεμελιώδους συστήματος κίνησης έχει τα δικά του χαρακτηριστικά, τώρα το κύριο ρεύμα είναι το σύστημα ηλεκτρικής κίνησης. Ως αποτέλεσμα χαμηλής αδράνειας, μεγάλης ροπής σερβοκινητήρες AC και DC και η υποστήριξή τους σερβοκινητήρα (μετατροπέας συχνότητας μεταγωγής, διαμορφωτής πλάτους παλμού DC) της γενικής αποδοχής. Αυτός ο τύπος συστήματος δεν απαιτεί μετατροπή ενέργειας, εύκολο στη χρήση, ευαίσθητο έλεγχο. Το μεγαλύτερο μέρος του κινητήρα πρέπει να εγκατασταθεί πίσω από τον λεπτό μηχανισμό μετάδοσης: μειωτήρα. Τα δόντια του μετατροπέα ταχύτητας με χρήση γραναζιών, ο αριθμός μετρητών-περιστροφής του κινητήρα θα επιβραδυνθεί στον επιθυμητό αριθμό μετρητή-περιστροφής και για να αποκτήσετε μεγαλύτερη συσκευή ροπής, μειώνοντας έτσι την ταχύτητα, προσθέτοντας ροπή, όταν το φορτίο είναι μεγάλο, ο σερβοκινητήρας για να ενισχύσει την ισχύ δεν είναι εντός του κατάλληλου ρυθμού- του μειωτήρα ταχύτητας για τη βελτίωση της ροπής εξόδου. Ο σερβοκινητήρας σε λειτουργία χαμηλών{11}}συχνοτήτων είναι επιρρεπής στη θερμότητα και οι κραδασμοί χαμηλής-συχνότητας, οι πολλές ώρες και η επαναλαμβανόμενη εργασία δεν ευνοούν τη διασφάλιση της ακρίβειας και της αξιόπιστης λειτουργίας του. Η ύπαρξη ενός κινητήρα λεπτού κιβωτίου ταχυτήτων επιτρέπει στον σερβοκινητήρα να λειτουργεί με τον κατάλληλο ρυθμό, ενισχύοντας την ακαμψία του σώματος του μηχανήματος ενώ παράγει μεγαλύτερη ροπή. Σήμερα υπάρχουν δύο τύποι κύριων κιβωτίων ταχυτήτων: αρμονικά κιβώτια ταχυτήτων και κιβώτια ταχυτήτων RV.
3.Σύστημα ελέγχου
Το σύστημα ελέγχου ρομπότ είναι ο εγκέφαλος του ρομπότ και είναι το κύριο στοιχείο που καθορίζει τη χρησιμότητα και τη λειτουργία του ρομπότ. Το σύστημα ελέγχου είναι σύμφωνα με το πρόγραμμα εισόδου στο σύστημα κίνησης και την εφαρμογή του μηχανισμού ανάκτησης του σήματος εντολής και του ελέγχου. Το κύριο καθήκον της τεχνολογίας ελέγχου βιομηχανικών ρομπότ είναι να ελέγχει το εύρος των δραστηριοτήτων, τη στάση και την τροχιά των βιομηχανικών ρομπότ στο χώρο εργασίας, τον χρόνο δράσης και ούτω καθεξής. Χαρακτηρίζεται από απλό προγραμματισμό, χειρισμό μενού λογισμικού, φιλική διεπαφή αλληλεπίδρασης με τον άνθρωπο-, οδηγίες χειρισμού στο διαδίκτυο και ευκολία στη χρήση. Το σύστημα ελεγκτή είναι το κέντρο του ρομπότ, οι ξένες εταιρείες που ασχολούνται με τα πειράματά μας κλειστά. Τα τελευταία χρόνια, με την ανάπτυξη της μικροηλεκτρονικής τεχνολογίας, η λειτουργία του μικροδιαθέτη γίνεται όλο και υψηλότερη, ενώ η τιμή γίνεται φθηνότερη και φθηνότερη, και τώρα εμφανίστηκε στην αγορά 1-2 δολάρια ΗΠΑ μικροδιαθέτη 32-bit.
Οι αποδοτικοί-μικροεπεξεργαστές για ελεγκτές ρομπότ προσφέρουν νέες ευκαιρίες ανάπτυξης, έτσι ώστε να είναι δυνατή η ανάπτυξη ελεγκτών ρομπότ χαμηλού-κοστού και υψηλής-λειτουργίας. Προκειμένου το σύστημα να έχει επαρκή υπολογιστική και χωρητικότητα αποθήκευσης, ο ελεγκτής ρομπότ δέχεται τώρα πιο ισχυρές σειρές ARM, σειρές DSP, σειρές POWERPC, σειρές Intel και άλλες συνθέσεις τσιπ. Λόγω της υπάρχουσας-λειτουργίας και λειτουργίας τσιπ γενικής χρήσης δεν μπορεί να καλύψει πλήρως τις απαιτήσεις ορισμένων συστημάτων ρομποτικής όσον αφορά την τιμή, τη λειτουργικότητα, την ολοκλήρωση και τις διεπαφές, γεγονός που γέννησε το σύστημα ρομποτικής με την απαίτηση δεξιοτήτων SoC (Systemon Chip), ο συγκεκριμένος διαθέτης και η απαιτούμενη διεπαφή ενσωματωμένα μαζί, μπορεί να απλοποιήσει τη σχεδίαση και το χαμηλό μέγεθος του συστήματος. χαμηλό-κόστος. Για παράδειγμα, η Actel ενσωματώνει πυρήνες απόρριψης NEOS ή ARM7 στα προϊόντα FPGA της για να σχηματίσει ένα πλήρες σύστημα SoC. Όσον αφορά τους ελεγκτές ρομποτικής, η έρευνά της συγκλίνει κυρίως στις Ηνωμένες Πολιτείες και την Ιαπωνία και υπάρχουν ώριμα τελικά προϊόντα, όπως η αμερικανική εταιρεία DELTATAU, η ιαπωνική Pengli Co. Οι ελεγκτές κίνησης τους βασίζονται στην τεχνολογία DSP ως πυρήνα, χρησιμοποιώντας ανοιχτή δομή{13}}που βασίζεται σε υπολογιστή.
4.Σύστημα ανίχνευσης
Είναι μια σύνθεση εσωτερικής μονάδας αισθητήρα και εξωτερικής μονάδας αισθητήρα για την απόκτηση σημαντικών πληροφοριών σχετικά με την εσωτερική και εξωτερική περιβαλλοντική κατάσταση. Εσωτερικοί αισθητήρες: Αισθητήρες που χρησιμοποιούνται για την ανίχνευση της κατάστασης του ίδιου του ρομπότ (π.χ. τη γωνία μεταξύ των βραχιόνων), κυρίως αισθητήρες που ανιχνεύουν τη θέση και τη γωνία. Συγκεκριμένα, υπάρχουν: αισθητήρες θέσης, αισθητήρες θέσης, αισθητήρες γωνίας κ.λπ. Εξωτερικοί αισθητήρες: Αισθητήρες που χρησιμοποιούνται για την ανίχνευση του περιβάλλοντος στο οποίο βρίσκεται το ρομπότ (π.χ. ανίχνευση αντικειμένων, απόσταση από το αντικείμενο) και την κατάσταση (π.χ. ανίχνευση αν το πιασμένο αντικείμενο γλιστράει). Συγκεκριμένα, υπάρχουν αισθητήρες απόστασης, αισθητήρες όρασης, αισθητήρες δύναμης κ.λπ. Η χρήση ευφυών συστημάτων ανίχνευσης βελτιώνει την κινητικότητα των ρομπότ, την πρακτικότητα και τα πρότυπα νοημοσύνης, το σύστημα ανθρώπινης αντίληψης προς τις πληροφορίες του εξωτερικού κόσμου είναι ρομποτική επιδεξιότητα, ωστόσο, για ορισμένες αδειοδοτημένες πληροφορίες, οι αισθητήρες είναι πιο αποτελεσματικοί από το ανθρώπινο σύστημα.
5. Τελικός-εφτελεστής
Ο τελικός-εφτελεστής είναι ένα στοιχείο που συνδέεται με την τελευταία άρθρωση του ρομπότ. Γενικά χρησιμοποιείται για να πιάσει αντικείμενα, να συνδεθεί με άλλους μηχανισμούς και να εκτελέσει την επιθυμητή εργασία. Οι κατασκευαστές ρομπότ γενικά δεν σχεδιάζουν ούτε πωλούν τελικούς-εφτελεστές, στις περισσότερες περιπτώσεις παρέχουν μόνο μια απλή λαβή. Συνήθως ο τελικός-εφτελεστής τοποθετείται στη φλάντζα του 6-άξονα του ρομπότ για την εκτέλεση εργασιών σε ένα δεδομένο περιβάλλον, όπως η συγκόλληση, η βαφή, η κόλληση και η φόρτωση και η εκφόρτωση εξαρτημάτων είναι μερικές μόνο από τις εργασίες που πρέπει να εκτελεστούν από το ρομπότ.
Επισκόπηση των Servo Motors
Οι σερβομηχανές, γνωστοί επίσης ως "σερβοελεγκτές" και "σερβοενισχυτές", είναι ελεγκτές που χρησιμοποιούνται για τον έλεγχο σερβοκινητήρων, παρόμοιοι με τον ρόλο των μετατροπέων σε συνηθισμένους κινητήρες AC και αποτελούν μέρος ενός σερβο συστήματος. Γενικά, ο σερβοκινητήρας ελέγχεται με τρεις τρόπους: θέση, ταχύτητα και ροπή για την επίτευξη υψηλής ακρίβειας τοποθέτησης του συστήματος μετάδοσης κίνησης.
I. Ταξινόμηση σερβοκινητήρα
Χωρισμένοι σε δύο κατηγορίες σερβοκινητήρων DC και AC, οι σερβοκινητήρες AC χωρίζονται σε ασύγχρονους σερβοκινητήρες και σε σύγχρονους σερβοκινητήρες, το τρέχον σύστημα AC αντικαθιστά σταδιακά το σύστημα DC. Σε σύγκριση με το σύστημα DC, ο σερβοκινητήρας AC έχει τα πλεονεκτήματα της υψηλής αξιοπιστίας, της καλής απαγωγής θερμότητας, της μικρής αδράνειας και μπορεί να λειτουργήσει υπό υψηλή πίεση. Επειδή δεν υπάρχουν βούρτσες και μηχανισμοί διεύθυνσης, το σύστημα σερβομηχανισμού εναλλασσόμενου ρεύματος γίνεται επίσης σύστημα σερβομηχανισμού χωρίς ψήκτρες και οι κινητήρες που χρησιμοποιούνται σε αυτό είναι ασύγχρονοι κινητήρες τύπου κλωβού-και σύγχρονοι κινητήρες μόνιμου μαγνήτη με δομές χωρίς ψήκτρες. (1) Ο σερβοκινητήρας συνεχούς ρεύματος χωρίζεται σε κινητήρα βούρτσας και χωρίς ψήκτρες. ② κινητήρας χωρίς ψήκτρες μικρό μέγεθος και μικρό βάρος, μεγάλη απόκριση στην ισχύ της ταχύτητας της ταχύτητας υψηλής αδράνειας είναι μικρή, ροπή και σταθερή Ομαλή περιστροφή, σύνθετος έλεγχος, έξυπνη, ευέλικτη ηλεκτρονική αλλαγή φάσης, μπορεί να είναι αλλαγή φάσης τετραγωνικού ή ημιτονοειδούς κύματος, χωρίς συντήρηση-κινητήρας, ενεργειακά αποδοτικός, μικρή ηλεκτρομαγνητική ακτινοβολία, κατάλληλη άνοδος θερμοκρασίας και μεγάλης διάρκειας.
II. Χαρακτηριστικά διαφορετικών τύπων σερβοκινητήρων
1) Πλεονεκτήματα και μειονεκτήματα των σερβοκινητήρων συνεχούς ρεύματος Πλεονεκτήματα: ακριβής έλεγχος ταχύτητας, πολύ σκληρή ροπή-χαρακτηριστικά ταχύτητας, απλή αρχή ελέγχου, εύκολο στη χρήση, φθηνό. Μειονεκτήματα: μεταγωγή βούρτσας, περιορισμός ταχύτητας, πρόσθετη αντίσταση, δημιουργία σωματιδίων φθοράς (ακατάλληλο για περιβάλλοντα χωρίς σκόνη-και εκρηκτικά) 2) Πλεονεκτήματα και μειονεκτήματα των σερβοκινητήρων AC Πλεονεκτήματα: καλά χαρακτηριστικά ελέγχου ταχύτητας, ομαλός έλεγχος σε ολόκληρη τη ζώνη ταχύτητας, σχεδόν καμία ταλάντωση, θέση υψηλής ταχύτητας, υψηλή απόδοση, υψηλή απόδοση90 έλεγχος (ανάλογα με το η ακρίβεια του κωδικοποιητή), εντός της ονομαστικής περιοχής λειτουργίας, μπορεί να επιτύχει σταθερή ροπή, χαμηλή αδράνεια, χαμηλό θόρυβο, χωρίς φθορά βούρτσας, χωρίς συντήρηση-(κατάλληλο για περιβάλλοντα χωρίς σκόνη-και εκρηκτικά).
Μειονεκτήματα:πιο περίπλοκος έλεγχος, οι παράμετροι μονάδας δίσκου πρέπει να προσαρμοστούν στις παραμέτρους PID του ιστότοπου-για να προσδιοριστεί η ανάγκη για περισσότερες γραμμές σύνδεσης. Επί του παρόντος, η κύρια μονάδα σερβομηχανισμού χρησιμοποιεί επεξεργαστή ψηφιακού σήματος (DSP) ως πυρήνα ελέγχου, μπορεί να επιτύχει πιο σύνθετους αλγόριθμους ελέγχου, ψηφιακούς, δικτυωμένους και έξυπνους. Οι συσκευές τροφοδοσίας χρησιμοποιούνται γενικά στην ευφυή μονάδα ισχύος (IPM) ως σχεδιασμός πυρήνα του κυκλώματος κίνησης, το εσωτερικό ολοκληρωμένο κύκλωμα κίνησης IPM, ταυτόχρονα με over-voltage, over-current, overheating, under-voltage και άλλα κυκλώματα ανίχνευσης και προστασίας σφαλμάτων, στο κύριο κύκλωμα προστίθεται επίσης στο κύκλωμα soft{6 έναρξη-διαδικασίας σχετικά με τον αντίκτυπο της μονάδας δίσκου. Η μονάδα κίνησης τροφοδοσίας πρώτα μέσω του κυκλώματος ανορθωτή τριών φάσεων πλήρους{10}}γέφυρας για να διορθώσει την ισχύ εισόδου τριών φάσεων ή την ισχύ κοινής ωφέλειας, για να λάβετε την αντίστοιχη ισχύ συνεχούς ρεύματος. Μετά την ανορθωμένη τριφασική-τροφοδοσία ή την ισχύ κοινής ωφέλειας, στη συνέχεια μέσω της τριφασικής-ημιτονοειδούς συχνότητας μετατροπέα τάσης PWM για να κινήσετε τον σύγχρονο σερβοκινητήρα εναλλασσόμενου ρεύματος τριφασικού-μονίμου μαγνήτη. Η όλη διαδικασία της μονάδας κίνησης ισχύος μπορεί να ειπωθεί απλά ότι είναι η διαδικασία AC-DC-AC. Το κύριο κύκλωμα τοπολογίας της μονάδας ανορθωτή (AC-DC) είναι ένα μη ελεγχόμενο κύκλωμα ανορθωτή τριών-πλήρους-γέφυρας.
III. Διάγραμμα καλωδίωσης συστήματος σερβομηχανισμού
1. Καλωδίωση κίνησης
Η μονάδα σερβομηχανισμού έχει κυρίως τροφοδοτικό βρόχου ελέγχου, τροφοδοτικό βρόχου κύριου ελέγχου, τροφοδοτικό εξόδου σερβομηχανισμού, είσοδο ελεγκτή CN1, διεπαφή κωδικοποιητή CN2, σύνδεση CN3. Το τροφοδοτικό βρόχου ελέγχου είναι μονοφασικό -τροφοδοτικό εναλλασσόμενου ρεύματος, το τροφοδοτικό εισόδου μπορεί να είναι μονοφασικό-, τριφασικό-, αλλά πρέπει να είναι 220v, δηλαδή όταν η τριφασική-είσοδος, το τριφασικό μας τροφοδοτικό πρέπει να περνάει από τον μετασχηματιστή, λιγότερη ισχύς για να μπορεί ο μετασχηματιστής να συνδεθεί ο μετασχηματιστής. Μονοφασική{10}}άμεση μετάδοση κίνησης, μονοφασική-σύνδεση πρέπει να συνδεθεί στους ακροδέκτες R, S. Έξοδος σερβοκινητήρα U, V, W θυμηθείτε να μην συνδέεστε ποτέ με το τροφοδοτικό του κύριου κυκλώματος, μπορεί να κάψει τη μονάδα. Η θύρα CN1 χρησιμοποιείται κυρίως για τη σύνδεση του ελεγκτή κεντρικού υπολογιστή, παρέχοντας είσοδο, έξοδο, κωδικοποιητή ABZ τρι{15}}εξόδου, αναλογική έξοδο ποικίλων σημάτων παρακολούθησης.
2. καλωδίωση κωδικοποιητή
Από το παραπάνω σχήμα μπορούμε να δούμε εννέα τερματικά που χρησιμοποιούμε μόνο πέντε, ένα θωρακισμένο καλώδιο, δύο καλώδια τροφοδοσίας ρεύματος, δύο σειριακά σήματα επικοινωνίας (+-), τα οποία είναι σχεδόν ίδια με την κανονική καλωδίωση του κωδικοποιητή μας.
3. Θύρα επικοινωνίας
Η μονάδα είναι συνδεδεμένη με τον υπολογιστή PLC, το HMI και άλλον επάνω υπολογιστή μέσω της θύρας CN3 και η επικοινωνία MODBUS χρησιμοποιείται για τον έλεγχο της μονάδας και τα RS232 και RS485 μπορούν να χρησιμοποιηθούν για επικοινωνία.
IV. Αγορά σερβοκινητήρων
Οι απαιτήσεις για ρομπότ για κινητήρες κοινής κίνησης είναι πολύ αυστηρές, οι σερβοκινητήρες AC χρησιμοποιούνται ευρέως σε βιομηχανικά ρομπότ. Προς το παρόν, η εγχώρια αγορά υψηλού{1}}τελικού καταλαμβάνεται κυρίως από ξένες διάσημες επιχειρήσεις, κυρίως από την Ιαπωνία και την Ευρώπη και τις Ηνωμένες Πολιτείες, και υπάρχει μεγάλο περιθώριο για εγχώρια υποκατάσταση στο μέλλον. Επί του παρόντος, οι ξένες μάρκες καταλαμβάνουν σχεδόν το 80% του μεριδίου αγοράς της αγοράς σερβομηχανημάτων AC της Κίνας, κυρίως από την Ιαπωνία και την Ευρώπη και τις Ηνωμένες Πολιτείες. Μεταξύ αυτών, τα ιαπωνικά προϊόντα στο 50% περίπου του μεριδίου αγοράς που ηγούνται από τις διάσημες επωνυμίες της, συμπεριλαμβανομένων των Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, κ.λπ., και τα προϊόντα της χαρακτηρίζονται από τεχνολογία και επίπεδο απόδοσης είναι περισσότερο σύμφωνα με τις ανάγκες των Κινέζων χρηστών, με καλό κόστος-αποτελεσματικό και υψηλή αξιοπιστία για την απόκτηση σταθερής και μεσαίας πηγής πελατών στην{8} μικρή αγορά σε συγκεκριμένα, έχει το μονοπώλιο του πλεονεκτήματος. Μειωτής ακριβείας Πρόσφατα διαβάσατε μια είδηση: η βιομηχανία ρομποτικής για να σπάσει το «λαιμό» πρόβλημα, η αίσθηση είναι αρκετά βαθιά. Με την αύξηση του κόστους εργασίας, τα βιομηχανικά ρομπότ για να αντικαταστήσουν τους ανθρώπους έχει γίνει τάση. Βιομηχανικά ρομπότ ως ο ακρογωνιαίος λίθος της έξυπνης κατασκευής, αλλά τα βασικά στοιχεία περιορίζουν την ανάπτυξη της βιομηχανίας ρομποτικής της Κίνας, σύμφωνα με σχετικές έρευνες δείχνουν ότι η τρέχουσα εγχώρια μειωτήρα ρομπότ συνηθισμένη εξάρτηση από τις εισαγωγές. Ρομποτική βιομηχανία στην Κίνα για να γίνει ένα κλίμα, πρέπει να είναι αποφασισμένοι να λύσουν το πρόβλημα των βασικών στοιχείων.
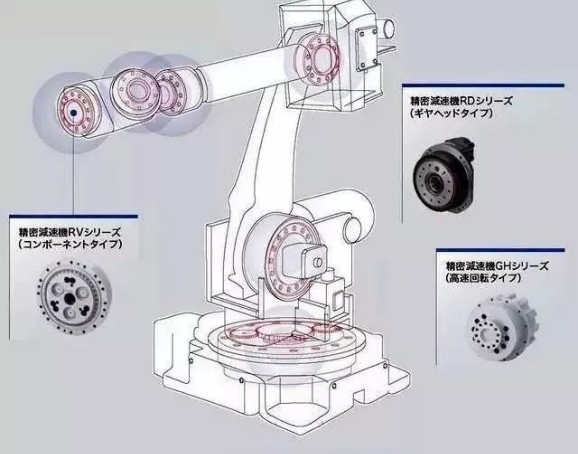
Ακολουθεί μια εισαγωγή στα βασικά εξαρτήματα ακριβείας των βιομηχανικών ρομπότ: μειωτήρας ταχύτητας, σε σύγκριση με τον μειωτήρα ταχύτητας γενικής χρήσης, ο μειωτήρας ταχύτητας για ρομπότ απαιτεί μικρή αλυσίδα μετάδοσης, μικρό μέγεθος, υψηλή ισχύ, μικρό βάρος και εύκολο στον έλεγχο κ.λπ. Βιομηχανία μειωτήρων, πρέπει να αναφέρουμε τους δύο γίγαντες της βιομηχανίας είναι η Nabtesco (Teijin, επίσης γνωστή ως Nabtesco) και η Hamonica Drive (Hamonica), κοινώς γνωστές στη βιομηχανία (μειωτής RV και μειωτήρας αρμονικών). Έχουν σχεδόν μονοπωλήσει τον κόσμο των κιβωτίων ρομποτικής. Αυτοί οι δύο τύποι κιβωτίων ταχυτήτων έχουν ακρίβεια κατεργασίας επιπέδου micron, μόνο αυτό στο στάδιο μαζικής παραγωγής υψηλής αξιοπιστίας είναι πολύ δύσκολο, για να μην αναφέρουμε χιλιάδες στροφές υψηλής-λειτουργίας, αλλά και υψηλό προσδόκιμο ζωής. Επί του παρόντος, στην αγορά ένας μεγάλος αριθμός εφαρμογών σε βιομηχανικά ρομπότ στον μειωτήρα ταχύτητας υπάρχουν δύο κύριες κατηγορίες: μειωτής ταχύτητας RV και μειωτής αρμονικής ταχύτητας.
Μειωτής RV:είναι λιγότερο διαφορική εμπλοκή, αλλά σε σύγκριση με τον αρμονικό μειωτήρα, ο μειωτήρας RV χρησιμοποιείται συνήθως με έναν κυκλοειδή τροχό, ο μειωτήρας RV αποτελείται από έναν κυκλοειδή τροχό και έναν πλανητικό βραχίονα. Σε σύγκριση με τον αρμονικό μειωτήρα, το κλειδί για τον μειωτήρα RV είναι η διαδικασία κατεργασίας και η διαδικασία συναρμολόγησης. ο μειωτήρας RV έχει υψηλότερη αντοχή κόπωσης, ακαμψία και διάρκεια ζωής, σε αντίθεση με την αρμονική κίνηση καθώς αυξάνεται η χρήση του χρόνου, η ακρίβεια της κίνησης θα μειωθεί σημαντικά, το μειονέκτημα του μεγάλου βάρους του, οι εξωτερικές διαστάσεις του μεγαλύτερου. ο μειωτήρας RV χρησιμοποιείται στη ροπή των ποδιών ρομπότ οσφυϊκή και αγκώνα τρεις αρθρώσεις, φορτωμένα βιομηχανικά ρομπότ, ένας, δύο, τρεις Άξονες χρησιμοποιούνται μειωτήρας RV. Χρησιμοποιείται πιο συχνά στη ρομποτική, η αρμονική μετάδοση έχει πολύ υψηλότερη αντοχή κόπωσης, ακαμψία και διάρκεια ζωής και η διαφορική ακρίβεια είναι σταθερή, σε αντίθεση με την αρμονική μετάδοση καθώς με τη χρήση του χρόνου η αύξηση της ακρίβειας κίνησης θα μειωθεί σημαντικά, τόσο πολλές χώρες στον κόσμο ρομπότ υψηλής ακρίβειας οδηγούν περισσότερο μειωτήρα RV.
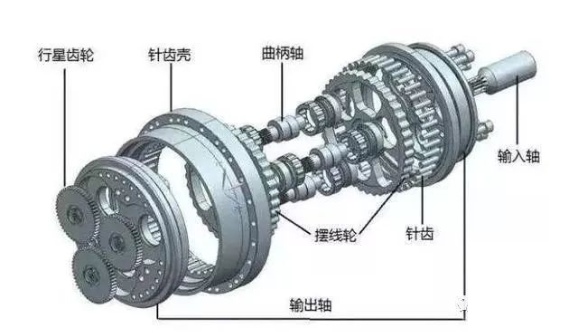 Έκρηξη RV Reducer
Αρμονικός μειωτήρας: χρησιμοποιείται επίσης λιγότερο διαφορικό πλέγμα, το αρμονικό σε ένα είδος βασικού γραναζιού είναι εύκαμπτο, χρειάζεται επαναλαμβανόμενη παραμόρφωση υψηλής ταχύτητας, επομένως είναι πιο εύθραυστο, η φέρουσα ικανότητα και η διάρκεια ζωής είναι περιορισμένη. Ο αρμονικός μειωτήρας είναι ένα είδος συσκευής αρμονικής μετάδοσης, συσκευή αρμονικής μετάδοσης που περιλαμβάνει αρμονικό πεντάλ αερίου και αρμονικό μειωτήρα. Ο αρμονικός μειωτήρας περιλαμβάνει κυρίως: άκαμπτο τροχό, εύκαμπτο τροχό και ακτινική παραμόρφωση της γεννήτριας κυμάτων τρία συστατικά. Είναι η χρήση εύκαμπτων γραναζιών για την παραγωγή ελεγχόμενου ελαστικού κύματος παραμόρφωσης, που προκαλείται από τη σχετική εσφαλμένη ευθυγράμμιση μεταξύ των δοντιών του άκαμπτου τροχού και του εύκαμπτου τροχού για τη μεταφορά ισχύος και κίνησης. Αυτό το είδος μετάδοσης έχει ουσιαστική διαφορά με το γενικό κιβώτιο ταχυτήτων και είναι ειδικό στη θεωρία πλέγματος, τον υπολογισμό συλλογής και το σχεδιασμό της δομής. Ο αρμονικός μειωτήρας γραναζιών έχει τα πλεονεκτήματα της υψηλής ακρίβειας, μεγάλης ικανότητας μεταφοράς φορτίου κ.λπ. Σε σύγκριση με τον συνηθισμένο μειωτήρα ταχυτήτων, ο όγκος και το βάρος του μειώνονται τουλάχιστον κατά 1/3 λόγω της χρήσης 50% λιγότερου υλικού, επομένως ο αρμονικός μειωτήρας γραναζιών χρησιμοποιείται κυρίως για μικρά ρομπότ, που χαρακτηρίζονται από μικρό όγκο, ελαφρύ βάρος, υψηλή ικανότητα μεταφοράς μετάδοσης{9} και υψηλή μεγάλη. Γενικά χρησιμοποιείται για βιομηχανικά ρομπότ με μικρά φορτία ή μεγάλα ρομπότ με πολλούς άξονες στο άκρο.
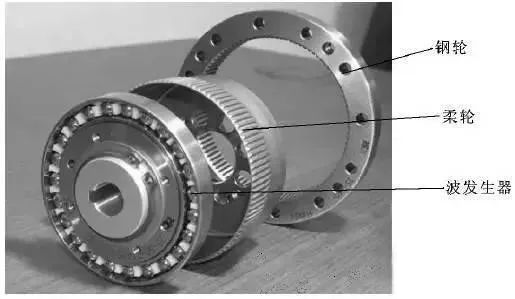 Εκρηκτική όψη αρμονικού μειωτήρα
Η Nabtesco της Ιαπωνίας από τις αρχές της δεκαετίας του 1980 πρότεινε τη σχεδίαση τύπου RV{1} στην έρευνα του κιβωτίου ταχυτήτων RV του 1986 για να επιτύχει μια σημαντική ανακάλυψη, αφιερώθηκε 6-7 χρόνια. και ο πρώτος που κατέληξε στα αποτελέσματα των εγχώριων Nantong Zhenkang και Hengfengtai πέρασε χρόνο για 6-8 χρόνια. Σημαίνει ότι οι τοπικές επιχειρήσεις της Κίνας έχουν λίγες πιθανότητες! Ευτυχώς οι κινεζικές επιχειρήσεις σχεδίασαν αρκετά χρόνια, επιτέλους έκαναν κάποιες ανακαλύψεις. Εγχώρια κυρίως από Nantong Zhenkang, Qinchuan εργαλειομηχανές, Wuhan essence, Zhejiang Hengfengtai και Zhejiang Shuanghuan οδηγούν να παρέχουν. Η παραγωγή Nantong Zhenkang λέγεται ότι έχει ξεπεράσει τις 10.000 μονάδες, η γραμμή παραγωγής εργαλειομηχανών Qinchuan έχει ανοίξει, η παραγωγή αυξάνεται σταδιακά. Η εργαλειομηχανή Qinchuan είναι το εθνικό έργο υποκατάστασης εισαγωγής, εργαλειομηχανή Qinchuan 90.000 σετ βιομηχανικών ρομπότ κοινού έργου μετασχηματισμού τεχνολογίας μειωτήρα, βιομηχανικά ρομπότ κοινή γραμμή παραγωγής μειωτήρα δύο συνδυασμένη επένδυση 314 εκατομμυρίων γιουάν. Σύστημα ελέγχου Το σύστημα ελέγχου ρομπότ είναι ο εγκέφαλος του ρομπότ, ο οποίος είναι το κύριο στοιχείο για τον προσδιορισμό της λειτουργίας και της λειτουργίας του ρομπότ. Το σύστημα ελέγχου είναι σύμφωνο με το πρόγραμμα εισόδου στο σύστημα κίνησης και εφαρμόζει τον μηχανισμό ανάκτησης του σήματος εντολής και του ελέγχου. Το παρακάτω άρθρο εισάγει κυρίως το σύστημα ελέγχου ρομπότ.

1, το σύστημα ελέγχου του ρομπότ "έλεγχος" είναι ο σκοπός του ελεγχόμενου αντικειμένου θα είναι σύμφωνα με τον επιθυμητό τρόπο για την παραγωγή συμπεριφοράς. Η βασική προϋπόθεση του «ελέγχου» είναι η κατανόηση των χαρακτηριστικών του ελεγχόμενου αντικειμένου. "Ουσία" είναι ο έλεγχος της ροπής εξόδου ενός ενεργοποιητή.
2, η βασική αρχή λειτουργίας του ρομπότ Η αρχή της εργασίας είναι η αναπαραγωγή της διδασκαλίας επίδειξης? διδασκαλία επίδειξης, γνωστή και ως καθοδηγούμενη διδασκαλία επίδειξης, τόσο τεχνητό ρομπότ οδηγού, βήμα προς βήμα σύμφωνα με την πραγματική ζήτηση για λειτουργία της διαδικασίας δράσης μία φορά, το ρομπότ στη διαδικασία καθοδήγησης απομνημονεύει αυτόματα τη διδασκαλία επίδειξης της στάσης κάθε ενέργειας, θέσης, παραμέτρων διαδικασίας, παραμέτρων κίνησης κ.λπ., και δημιουργεί αυτόματα μια συνεχή εκτέλεση του προγράμματος. Μετά την ολοκλήρωση της διδασκαλίας, χρειάζεται μόνο να δώσετε στο ρομπότ μια εντολή έναρξης, το ρομπότ θα ακολουθήσει αυτόματα τις ενέργειες που διδάσκονται για να ολοκληρώσει όλες τις διαδικασίες.
3, η ταξινόμηση του ελέγχου ρομπότ 1) σύμφωνα με την παρουσία ή την απουσία ανατροφοδότησης χωρίζεται σε: ανοιχτό-έλεγχο βρόχου, κλειστό-έλεγχο βρόχου, ανοικτό-βρόχο ακριβείς συνθήκες ελέγχου: γνωρίζετε με ακρίβεια το μοντέλο του ελεγχόμενου αντικειμένου και αυτό το μοντέλο παραμένει αμετάβλητο στη διαδικασία ελέγχου. (2) Σύμφωνα με την επιθυμητή ποσότητα ελέγχου χωρίζεται σε: έλεγχος δύναμης, έλεγχος θέσης, υβριδικός έλεγχος. Ο έλεγχος θέσης χωρίζεται σε: ενιαίο-έλεγχος θέσης άρθρωσης (ανάδραση θέσης, ανάδραση ταχύτητας θέσης, ανάδραση επιτάχυνσης ταχύτητας θέσης), έλεγχος πολλαπλών θέσεων σύνδεσης πολλαπλών{10}}ο έλεγχος θέσης σύνδεσης διαιρείται σε έλεγχο κίνησης αποσύνθεσης, ο κεντρικός έλεγχος δύναμης ελέγχου χωρίζεται σε: έλεγχος άμεσης δύναμης, έλεγχος αντίστασης, Έξυπνος έλεγχος δύναμης{11} Μέθοδοι Ασαφής έλεγχος, προσαρμοστικός έλεγχος, βέλτιστος έλεγχος, έλεγχος νευρωνικών δικτύων, έλεγχος ασαφούς νευρωνικού δικτύου, Έλεγχος ειδικών 4. Διαμόρφωση και δομή υλικού συστήματος ελέγχου. Ηλεκτρικό υλικό. Αρχιτεκτονική λογισμικού Δεδομένου ότι η διαδικασία ελέγχου ρομπότ περιλαμβάνει μεγάλο αριθμό μετασχηματισμών συντεταγμένων και πράξεων παρεμβολής, καθώς και χαμηλότερο-έλεγχο-σε πραγματικό χρόνο. Ως εκ τούτου, το τρέχον σύστημα ελέγχου ρομπότ της αγοράς στη δομή του μεγαλύτερου μέρους της ιεραρχικής δομής του μικρο{19}}συστήματος ελέγχου υπολογιστή, που συνήθως χρησιμοποιεί ένα σερβοελεγχόμενο σύστημα υπολογιστή δύο-επιπέδων.
(1) Ειδική διαδικασία:Αφού ο κεντρικός υπολογιστής ελέγχου λάβει τις οδηγίες λειτουργίας που εισάγονται από το προσωπικό, πρώτα αναλύει και ερμηνεύει τις οδηγίες για να καθορίσει τις παραμέτρους της κίνησης του χεριού. Στη συνέχεια πραγματοποιεί κινηματικές, δυναμικές και παρεμβολικές πράξεις και τελικά εξάγει τις παραμέτρους συντονισμένης κίνησης κάθε άρθρωσης του ρομπότ. Αυτές οι παράμετροι εξάγονται στο στάδιο ελέγχου σερβομηχανισμού μέσω μιας γραμμής επικοινωνίας ως δεδομένο σήμα για το σύστημα ελέγχου σερβομηχανισμού κάθε άρθρωσης. Οι σερβοενεργοποιητές στις αρθρώσεις D/A μετατρέπουν αυτό το σήμα και οδηγούν τις αρθρώσεις για να παράγουν συντονισμένη κίνηση. Οι αισθητήρες τροφοδοτούν τα σήματα εξόδου κίνησης από κάθε άρθρωση στον υπολογιστή του σταδίου ελέγχου σερβομηχανισμού για να σχηματίσουν έναν τοπικό έλεγχο κλειστού-βρόχου για να επιτευχθεί ακριβής έλεγχος της κίνησης του ρομπότ στο διάστημα.
(2) Έλεγχος κίνησης βάσει PLC- Δύο τύποι ελέγχου:① η χρήση θυρών εξόδου PLC για τη χρήση εντολών παλμών για τη δημιουργία παλμών για την κίνηση του κινητήρα και ταυτόχρονα η χρήση γενικής-Είσοδος / Εξόδου ή μέτρησης εξαρτημάτων για την επίτευξη κλειστού-ελέγχου θέσης βρόχου σερβοκινητήρων ② η χρήση εξωτερικής επέκτασης PLC της μονάδας ελέγχου θέσης για την επίτευξη αυτού του τρόπου ελέγχου θέσης κλειστού{2} για αποστολή ελέγχου παλμών υψηλής-ταχύτητας, που ανήκει στη μέθοδο ελέγχου θέσης, ο έλεγχος θέσης είναι γενικά περισσότερο έλεγχος θέσης-προς-σημείο. Αυτή είναι μια μέθοδος ελέγχου θέσης, η οποία είναι κυρίως για την αποστολή ελέγχου παλμών υψηλής-ταχύτητας και η μέθοδος ελέγχου θέσης είναι ο έλεγχος θέσης από σημείο-προς-σημείο.
Σημαντικές παράμετροι ρομπότ
Οι τεχνικές παράμετροι του ρομπότ αντικατοπτρίζουν τη δουλειά που μπορεί να κάνει το ρομπότ, την υψηλότερη λειτουργική απόδοση και ούτω καθεξής, πρέπει να ληφθεί υπόψη ο σχεδιασμός και η εφαρμογή του ρομπότ. Οι κύριες τεχνικές παράμετροι του ρομπότ είναι βαθμοί ελευθερίας, ανάλυση, χώρος εργασίας, ταχύτητα εργασίας, φόρτος εργασίας κ.λπ.

1. Βαθμοί Ελευθερίας είναι ο αριθμός των αξόνων συντεταγμένων που έχει το ρομπότ για ανεξάρτητη κίνηση. Οι βαθμοί ελευθερίας ενός ρομπότ είναι ο αριθμός των παραμέτρων ανεξάρτητης κίνησης που απαιτούνται για τον προσδιορισμό της θέσης και της στάσης του χεριού του ρομπότ στο διάστημα. Ο αριθμός των βαθμών ελευθερίας ενός ρομπότ είναι γενικά ίσος με τον αριθμό των αρθρώσεων. Τα κοινά ρομπότ έχουν γενικά 5 έως 6 βαθμούς ελευθερίας. Ορισμένα ρομπότ έρχονται επίσης με εξωτερικούς άξονες.
2. Αρθρώσεις (Joint) δηλαδή η κίνηση της μέγγενης, επιτρέποντας στο ρομπότ βραχίονα τμήματα της σχετικής κίνησης μεταξύ των ιδρυμάτων.
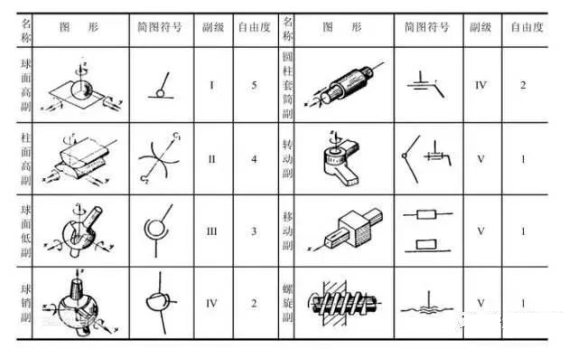
3. Εύρος εργασίας Όλο το χωρικό εύρος που μπορεί να προσεγγιστεί από το σημείο στήριξης του βραχίονα ή με το χέρι ενός βιομηχανικού ρομπότ. Το σχήμα του εξαρτάται από τον αριθμό των βαθμών ελευθερίας του ρομπότ και τον τύπο και τη διαμόρφωση των αρθρώσεων κίνησης. Το εύρος εργασίας του ρομπότ είναι γενικά: γραφική και αναλυτική μέθοδος των δύο μεθόδων αναπαράστασης.
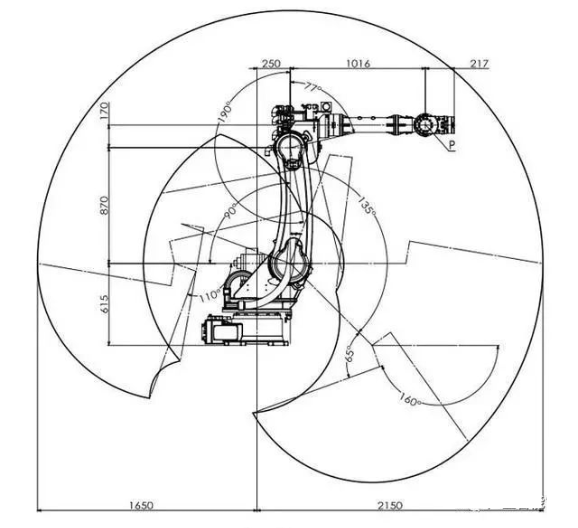
4. την ταχύτητα του ρομπότ στη διαδικασία εργασίας με συνθήκες φορτίου, ομοιόμορφη διαδικασία κίνησης ταχύτητας, το κέντρο της μηχανικής διεπαφής ή το κέντρο του εργαλείου στη μονάδα χρόνου της απόστασης που μετακινήθηκε ή της γωνίας περιστροφής.
5. το φορτίο εργασίας είναι το μπροστινό μέρος του φορτίου που τοποθετείται στον καρπό του ρομπότ στο εύρος εργασίας του μέγιστου βάρους που μπορεί να αντέξει σε οποιαδήποτε θέση, γενικά εκφρασμένο σε όρους μάζας, ροπής, ροπής αδράνειας. Επίσης, καθώς και το μέγεθος της ταχύτητας λειτουργίας και της επιτάχυνσης και άλλες παραμέτρους, το φορτίο εργασίας χρησιμοποιείται γενικά στη λειτουργία υψηλής ταχύτητας του ρομπότ μπορεί να κατανοήσει το βάρος του τεμαχίου ως φέρουσα ικανότητα ως δείκτη. Το βάρος φορτίου του ρομπότ χειρισμού πρέπει να θεωρείται ως το σύνολο της λαβής και του τεμαχίου εργασίας.
6. Ψήφισμα
Αναφέρεται στην ελάχιστη απόσταση κίνησης ή την ελάχιστη γωνία περιστροφής που μπορεί να συνειδητοποιήσει το ρομπότ . 7, ακρίβεια Επαναληπτικότητα ή ακρίβεια τοποθέτησης επανάληψης: αναφέρεται στη διαφορά μεταξύ του ρομπότ να φτάνει επανειλημμένα σε μια συγκεκριμένη θέση στόχο. Για παράδειγμα, εάν ζητήσετε από έναν άξονα να περπατήσει 100 mm, την πρώτη φορά που περπάτησε πραγματικά 100,01 Επαναλάβετε την ίδια ενέργεια που περπάτησε 99,99 Το σφάλμα 0,02 είναι η επανάληψη ακρίβειας τοποθέτησης. Είναι ένα μέτρο της συγκέντρωσης μιας σειράς τιμών σφάλματος, δηλαδή επαναληψιμότητα. Η ακρίβεια του ρομπότ εξαρτάται όχι μόνο από τον μειωτήρα άρθρωσης και τη μετάδοση, αλλά και από τη μηχανική διαδικασία συναρμολόγησης, η οποία σε πολλές περιπτώσεις δεν εφαρμόζεται, με αποτέλεσμα τη μείωση της επαναλαμβανόμενης ακρίβειας τοποθέτησης του ρομπότ.