


Το CAN bus (Controller Area Network) είναι ένα εξαιρετικά αξιόπιστο,{0}}πρωτόκολλο σειριακής επικοινωνίας πραγματικού χρόνου που χρησιμοποιείται σε οχήματα, βιομηχανικούς αυτοματισμούς και άλλους τομείς. Επιτρέπει σε πολλούς μικροελεγκτές και συσκευές να επικοινωνούν μεταξύ τους χωρίς κεντρικό υπολογιστή.
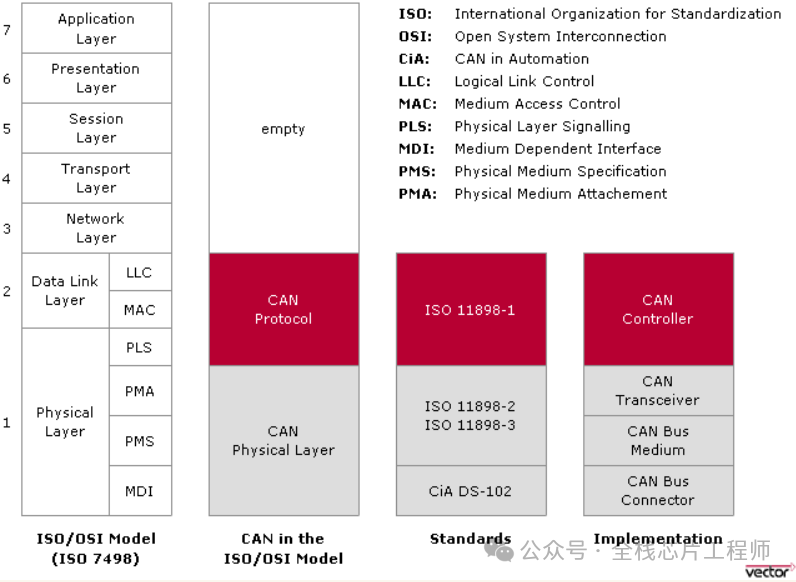
Το λεωφορείο CAN αναπτύχθηκε αρχικά από τη Bosch στη Γερμανία στις αρχές της δεκαετίας του 1980 για επικοινωνία εντός{1}}οχήματος. Το 1993, ο ISO δημοσίευσε το πρότυπο CAN bus (ISO 11898), το οποίο περιελάμβανε τόσο το πρωτόκολλο επιπέδου σύνδεσης δεδομένων όσο και το πρωτόκολλο φυσικού επιπέδου.
ISO 11898-1: Καθορίζει το πρωτόκολλο επιπέδου σύνδεσης δεδομένων.
ISO 11898-2: Καθορίζει το πρωτόκολλο φυσικού επιπέδου για το δίαυλο CAN υψηλής-ταχύτητας, που υποστηρίζει μέγιστο ρυθμό μεταφοράς δεδομένων 1 Mbps. Συνιστά γραμμική τοπολογία και είναι κατάλληλο για εφαρμογές με υψηλές απαιτήσεις σε πραγματικό χρόνο.
ISO 11898-3: Ορίζει το πρωτόκολλο φυσικού επιπέδου για το δίαυλο CAN χαμηλής-ταχύτητας, με ρυθμούς μεταφοράς δεδομένων που κυμαίνονται από 40 Kbps έως 125 Kbps. Γνωστό και ως ανοχή σε σφάλματα CAN, επιτρέπει τη συνεχή επικοινωνία ακόμη και όταν μια γραμμή σήματος αποτυγχάνει, καθιστώντας την κατάλληλη για εφαρμογές με χαμηλότερες απαιτήσεις σε πραγματικό χρόνο.
Χαρακτηριστικά CAN Bus:
Multi-Master Control:Ο δίαυλος CAN υποστηρίζει πολλαπλές κύριες συσκευές που συνυπάρχουν στο δίκτυο χωρίς κύρια-υποτελή ιεραρχία. Οι συσκευές επικοινωνούν με βάση την προτεραιότητα του μηνύματος.
Διαφορική σηματοδότηση:Χρησιμοποιεί δύο καλώδια (CAN_H και CAN_L) για τη μετάδοση διαφορικών σημάτων, ενισχύοντας την αντίσταση στις ηλεκτρομαγνητικές παρεμβολές.
Μη-Μη καταστροφική διαιτησία:Κατά τη μετάδοση μηνύματος, εάν συμβεί σύγκρουση, μεταδίδεται το μήνυμα υψηλότερης-προτεραιότητας ενώ το μήνυμα χαμηλότερης-προτεραιότητας περιμένει για αναμετάδοση.
Εντοπισμός και χειρισμός σφαλμάτων:Διαθέτει ισχυρές δυνατότητες ανίχνευσης και χειρισμού σφαλμάτων, συμπεριλαμβανομένης της επαλήθευσης αθροίσματος ελέγχου CRC και του ελέγχου σφαλμάτων bit.
Ευέλικτη Τοπολογία:Υποστηρίζει πολλαπλές τοπολογίες δικτύου, όπως διαμορφώσεις γραμμικής, αστεριού, δέντρου και δακτυλίου.
Στον δίαυλο CAN, η σημαντική διαφορά τάσης μεταξύ του λογικού "0" και του "1" εξασφαλίζει αξιόπιστη επικοινωνία. Αναφερόμενοι στην παραπάνω περιγραφή, τα δύο λογικά επίπεδα στον δίαυλο CAN είναι:
Κυρίαρχος: 0
Υπολειπόμενο: 1
Τα επίπεδα σήματος στο CAN bus παρουσιάζουν γραμμή-και χαρακτηριστικά. Αυτή η γραμμή-και η συμπεριφορά αποτελούν τη βάση του κυκλώματος για τη διαιτησία διαύλου CAN: το κυρίαρχο επίπεδο (0) καλύπτει πάντα το υπολειπόμενο επίπεδο (1). Εάν διαφορετικοί κόμβοι μεταδίδουν ταυτόχρονα κυρίαρχα και υπολειπόμενα επίπεδα, ο δίαυλος εμφανίζει το κυρίαρχο επίπεδο (0). Μόνο όταν όλοι οι κόμβοι μεταδίδουν το υπολειπόμενο επίπεδο (1), ο δίαυλος εμφανίζει την υπολειπόμενη κατάσταση.
Κυρίαρχο Επίπεδο:Λογική 0. Στο High-Speed CAN, η ακίδα CAN_H οδηγεί στα 5V, ενώ η ακίδα CAN_L στα 0V.
Υποτακτικό επίπεδο:Λογική 1. Κανένας από τους δύο ακροδέκτες δεν οδηγείται.
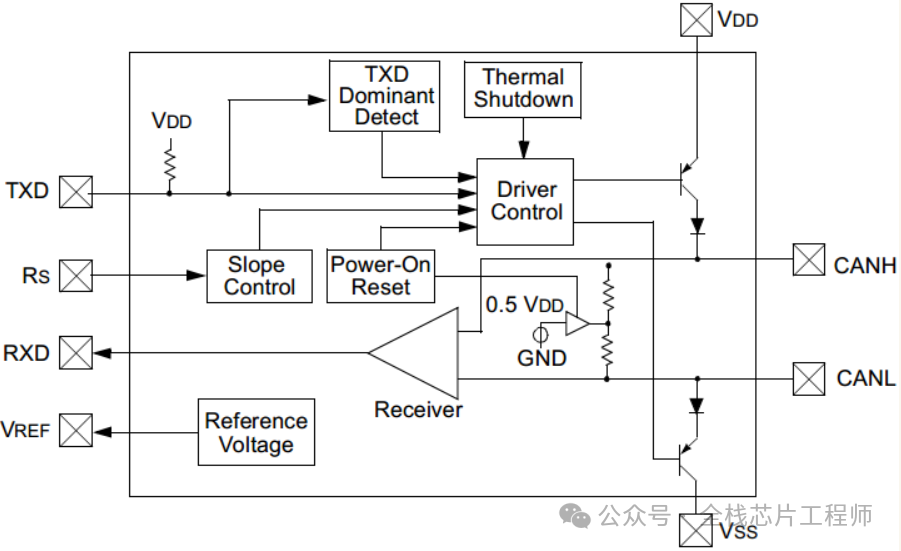
Οι δίαυλοι CAN υψηλής-ταχύτητας και χαμηλής-ταχύτητας CAN διαφέρουν ως προς τους ορισμούς επιπέδου σήματος του φυσικού επιπέδου:
Η υψηλή-ταχύτητα CAN ορίζει μια λογική "1" όταν οι τάσεις CANH και CANL είναι ίσες (CANH=CANL=2.5V) και μια λογική "0" όταν η διαφορά τάσης μεταξύ CANH και CANL είναι 2 V (CANH=3.5V, CANL {{7}).
Εντός του εύρους τάσης κοινής-λειτουργίας (-12V έως 12V), ο πομποδέκτης CAN υψηλής ταχύτητας ερμηνεύει μια διαφορά τάσης μεγαλύτερη από 0,9 V μεταξύ CANH και CANL ως κυρίαρχη κατάσταση και μια διαφορά μικρότερη από 0,5 V ως υπολειπόμενη κατάσταση. Ένα εσωτερικό κύκλωμα υστέρησης μειώνει τις παρεμβολές.
Η χαμηλή-ταχύτητα CAN ορίζει μια λογική "1" όταν η διαφορά τάσης μεταξύ CANH και CANL είναι 5 V (CANH=0V, CANL=5V) και μια λογική "0" όταν η διαφορά τάσης είναι 2,2 V (CANH=3.6V, CANL=1.4).
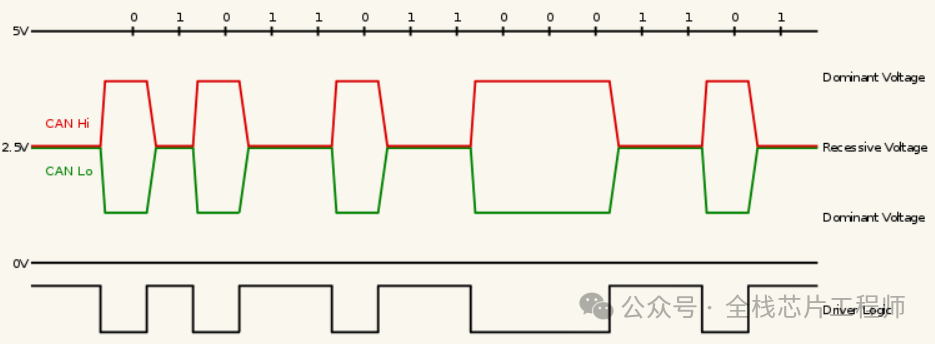 Υψηλή-Επίπεδα σήματος CAN (ISO 11898-2)
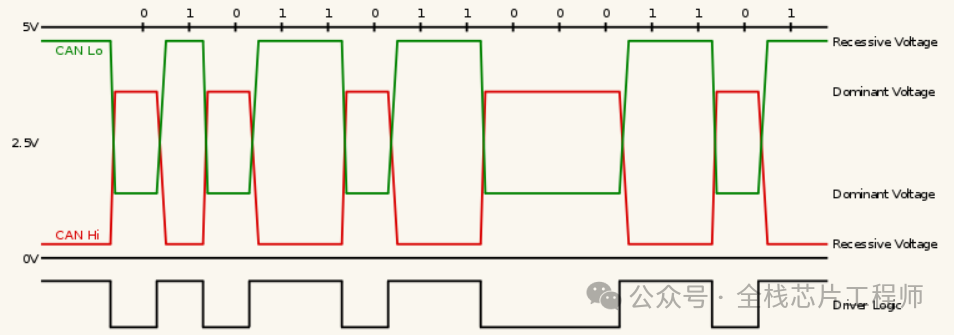 Χαμηλές-Επίπεδα σήματος CAN (ISO 11898-3)
Μηχανισμοί χειρισμού σφαλμάτων CAN:
Σφάλματα CRC:Εντοπίζει σφάλματα υπολογίζοντας και επαληθεύοντας την τιμή CRC των δεδομένων.
Σφάλματα bit:Εντοπίζει σφάλματα bit σε πραγματικό-χρόνο κατά τη μετάδοση.
Πλαίσια σφαλμάτων:Στέλνει πλαίσια σφαλμάτων για να ζητήσει αναμετάδοση όταν εντοπιστούν σφάλματα.
Περίληψη
Το CAN bus έχει κερδίσει ευρεία υιοθέτηση σε πολλά πεδία λόγω της υψηλής αξιοπιστίας, της απόδοσης σε πραγματικό χρόνο και της ευελιξίας του. Καθώς η τεχνολογία προχωρά, ο δίαυλος CAN συνεχίζει να εξελίσσεται-για παράδειγμα, το πρότυπο CAN FD (Flexible Data-Rate) που κυκλοφόρησε από την BOSCH ενισχύει περαιτέρω τους ρυθμούς μετάδοσης δεδομένων για να καλύψει τις απαιτήσεις των εφαρμογών που απαιτούν υψηλότερο εύρος ζώνης.