


Το βιομηχανικό ρομπότ είναι ένα σύνολο μηχανημάτων, ηλεκτρονικών, ελέγχου, υπολογιστών, αισθητήρων, τεχνητής νοημοσύνης και άλλης πολυεπιστημονικής προηγμένης τεχνολογίας σε μια από τις σύγχρονες βιομηχανίες κατασκευής στον σημαντικό εξοπλισμό αυτοματισμού. Η ρομποτική, η τεχνολογία CNC και η τεχνολογία PLC είναι γνωστές ως οι τρεις κύριες τεχνολογίες υποστήριξης για βιομηχανικούς αυτοματισμούς. Η τεχνολογία της ρομποτικής και τα προϊόντα της αναπτύσσονται πολύ γρήγορα και έχουν γίνει τα εργαλεία αυτοματισμού για ευέλικτο σύστημα παραγωγής (FMS), αυτοματισμό εργοστασίων (FA), ολοκληρωμένο σύστημα παραγωγής υπολογιστών (CIMS), καθώς και σημαντικό μέρος του έξυπνου εργοστασίου βιομηχανίας 4.0.
1. Σύνθεση συστήματος βιομηχανικού ρομπότ και δείκτες απόδοσης
1) Σύνθεση Συστήματος Βιομηχανικού Ρομπότ
Ένα βιομηχανικό ρομπότ είναι μια συσκευή μηχανής πολλαπλών-αρθρώσεων ή πολλαπλών-βαθμών--ελευθερίας προσανατολισμένη στο βιομηχανικό πεδίο, η οποία μπορεί να εκτελέσει εργασίες αυτόματα και είναι ένα είδος μηχανής που βασίζεται στη δική της ισχύ και ικανότητα ελέγχου για την πραγματοποίηση διαφόρων λειτουργιών. Μπορεί να δεχθεί ανθρώπινη εντολή ή να εκτελεστεί σύμφωνα με ένα προ{5}προγραμματισμένο πρόγραμμα, τα σύγχρονα βιομηχανικά ρομπότ μπορούν επίσης να βασιστούν σε τεχνολογία τεχνητής νοημοσύνης για να αναπτύξουν την αρχή της δράσης του προγράμματος. Ένα τυπικό βιομηχανικό ρομπότ φαίνεται στο Σχήμα 1. Τα βιομηχανικά ρομπότ μπορούν να χωριστούν σε τρεις γενιές ανάλογα με το επίπεδο τεχνολογικής ανάπτυξης: την πρώτη γενιά ρομπότ επιδεικτικής αναπαραγωγής, τη δεύτερη γενιά των αντιληπτικών ρομπότ και την τρίτη γενιά των ευφυών ρομπότ.
Η πρώτη γενιά βιομηχανικών ρομπότ αποτελείται από τρία κύρια μέρη όσον αφορά την εξωτερική δομή: τον χειριστή (ή το σώμα του ρομπότ), τον ελεγκτή και τον επίδειξης. Για τη δεύτερη και τρίτη γενιά βιομηχανικών ρομπότ περιλαμβάνει επίσης σύστημα αντίληψης και σύστημα ανάλυσης και λήψης αποφάσεων-, τα οποία υλοποιούνται από αισθητήρες και λογισμικό αντίστοιχα.
(1) Χειριστής:Το κύριο σώμα του μηχανήματος που χρησιμοποιείται για την εκτέλεση διαφόρων λειτουργικών εργασιών, το οποίο περιλαμβάνει κυρίως έναν ρομποτικό βραχίονα, μια μονάδα μετάδοσης κίνησης, μια μονάδα μετάδοσης και εσωτερικούς αισθητήρες.
(2) Ελεγκτής:Είναι η συσκευή για τον έλεγχο του σώματος του ρομπότ για την ολοκλήρωση ορισμένων ενεργειών σύμφωνα με τις οδηγίες και τις πληροφορίες αισθητήρα, που είναι το βασικό μέρος για τον προσδιορισμό της λειτουργίας και της απόδοσης του ρομπότ, καθώς και το ταχύτερο τμήμα ενημέρωσης και ανάπτυξης του βιομηχανικού ρομπότ.
(3) Δάσκαλος:Είναι η διεπαφή αλληλεπίδρασης του ρομπότ με το ανθρώπινο-μηχανή, μέσω της οποίας ο χειριστής μπορεί να προγραμματίσει το ρομπότ ή να χειριστεί χειροκίνητα το ρομπότ για να κινηθεί.
Τα βιομηχανικά ρομπότ αποτελούνται λειτουργικά από 3 κύρια μέρη και 6 υποσυστήματα. 3 κύρια μέρη είναι μηχανικό μέρος, τμήμα ελέγχου και τμήμα ανίχνευσης. 6 υποσυστήματα είναι σύστημα κίνησης, σύστημα μηχανικής δομής, σύστημα αλληλεπίδρασης ανθρώπου-μηχανής, σύστημα ελέγχου, σύστημα ανίχνευσης και σύστημα αλληλεπίδρασης ρομπότ-περιβάλλοντος.
2) Δείκτης απόδοσης βιομηχανικού ρομπότ
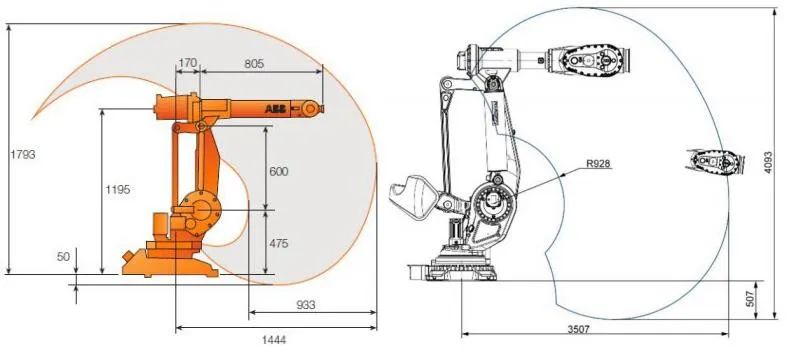
Ο δείκτης απόδοσης των βιομηχανικών ρομπότ είναι τα τεχνικά δεδομένα που παρέχονται από τον κατασκευαστή του ρομπότ τη στιγμή της παράδοσης του προϊόντος, αντανακλώντας το πεδίο εφαρμογής και την απόδοση εργασίας του ρομπότ, κάτι που πρέπει να λαμβάνεται υπόψη κατά την επιλογή ενός ρομπότ. Αν και τα τεχνικά δεδομένα που παρέχονται από τον κατασκευαστή του ρομπότ δεν είναι ακριβώς τα ίδια, η δομή των βιομηχανικών ρομπότ, οι εφαρμογές και οι ανάγκες των χρηστών δεν είναι ίδιες, αλλά οι κύριοι δείκτες απόδοσης είναι γενικά: βαθμοί ελευθερίας, ακρίβεια εργασίας, εύρος εργασίας, ονομαστικό φορτίο, μέγιστη ταχύτητα εργασίας.
Είναι σημαντικό να σημειωθεί ότι ένα ρομπότ μπορεί να έχει μοναδικότητες εντός του εύρους λειτουργίας του. Οι ιδιομορφίες είναι σημεία όπου οι αρθρώσεις χάνουν βαθμούς ελευθερίας σε ορισμένες κατευθύνσεις λόγω περιορισμών στη δομή του ρομπότ. Οι ιδιομορφίες βρίσκονται συνήθως στις άκρες του χώρου εργασίας και όταν οι ιδιομορφίες ομαδοποιούνται, αναφέρονται ως "κενά". Όταν το ρομπότ κινείται κοντά σε μια ιδιομορφία, η στάση των αρθρώσεων αλλάζει δραστικά λόγω της σταδιακής απώλειας βαθμών ελευθερίας, η οποία έχει ως αποτέλεσμα μεγάλο φορτίο στο σύστημα κίνησης και υπερφόρτωση. Επομένως, για ρομπότ με ιδιομορφίες, το εύρος λειτουργίας τους απαιτεί επίσης την αφαίρεση των ιδιομορφιών και των κοιλοτήτων.
2. Έλεγχος βιομηχανικών ρομπότ
1) Χαρακτηριστικά και απαιτήσεις ελέγχου βιομηχανικού ρομπότ
Οι κινήσεις των αρθρώσεων των περισσότερων βιομηχανικών ρομπότ είναι ανεξάρτητες μεταξύ τους και απαιτείται συντονισμός πολλαπλών αρθρώσεων προκειμένου να επιτευχθεί η ακρίβεια θέσης του τελεστή άκρου-ρομπότ. Επομένως, το σύστημα ελέγχου βιομηχανικού ρομπότ είναι πιο περίπλοκο από ένα συνηθισμένο σύστημα ελέγχου και έχει τα ακόλουθα χαρακτηριστικά:
(1) Είναι ουσιαστικά ένα μη γραμμικό σύστημα.
(2) Είναι ένα πολυμεταβλητό σύστημα ελέγχου που αποτελείται από πολλαπλούς συνδέσμους και υπάρχει σύζευξη μεταξύ των αρθρώσεων.
(3) Είναι ένα μεταβαλλόμενο σύστημα-του οποίου οι δυναμικές παράμετροι αλλάζουν με την αλλαγή της θέσης κίνησης της άρθρωσης.
(4) Απαιτείται η μέτρηση και η ανάλυση των περιβαλλοντικών συνθηκών και των οδηγιών ελέγχου και η αυτόματη επιλογή του καλύτερου νόμου ελέγχου.
(5) Έχει υψηλή επαναλαμβανόμενη ακρίβεια τοποθέτησης και καλή ακαμψία συστήματος.
(6) Η υπέρβαση θέσης δεν επιτρέπεται, διαφορετικά μπορεί να συμβεί σύγκρουση και η δυναμική απόκριση θα πρέπει να είναι γρήγορη.
Λαμβάνοντας υπόψη ότι ο έλεγχος βιομηχανικού ρομπότ έχει τα παραπάνω χαρακτηριστικά, πρέπει να πληρούνται οι ακόλουθες βασικές απαιτήσεις κατά το σχεδιασμό του συστήματος ελέγχου βιομηχανικού ρομπότ:
(1) Συντονισμένος έλεγχος της κίνησης πολλαπλών-αξόνων για την παραγωγή της απαιτούμενης τροχιάς εργασίας.
(2) Υψηλή ακρίβεια θέσης, μεγάλο εύρος ταχύτητας.
(3) Ο στατικός διαφορικός ρυθμός του συστήματος θα πρέπει να είναι μικρός, δηλαδή, το σύστημα πρέπει να έχει καλή ακαμψία.
(4) Θέση χωρίς υπέρβαση, γρήγορη δυναμική απόκριση.
(5) Απαιτείται έλεγχος επιτάχυνσης και επιβράδυνσης.
(6) Ο συντελεστής σφάλματος ταχύτητας κάθε άρθρωσης πρέπει να είναι όσο το δυνατόν συνεπής.
(7) Από τη σκοπιά της λειτουργίας, το σύστημα ελέγχου απαιτείται να έχει καλή διεπαφή για τον άνθρωπο-μηχανής, ελαχιστοποιώντας τις απαιτήσεις του χειριστή.
(8) Από την άποψη του κόστους του συστήματος, απαιτείται να μειωθεί όσο το δυνατόν περισσότερο το κόστος υλικού του συστήματος και περισσότερη χρήση σερβομεθόδων λογισμικού για τη βελτίωση της απόδοσης του συστήματος ελέγχου.
2) λειτουργία ελέγχου βιομηχανικού ρομπότ
Από τα χαρακτηριστικά ελέγχου και τις απαιτήσεις ελέγχου των βιομηχανικών ρομπότ, η υλοποίηση του ελέγχου των βιομηχανικών ρομπότ περιλαμβάνει έναν αριθμό στοιχείων, τα οποία χωρίζονται κυρίως στον έλεγχο του κάτω στρώματος του ρομπότ και στον έλεγχο του ανώτερου στρώματος. Μεταξύ αυτών, ο έλεγχος του κάτω στρώματος περιλαμβάνει το σώμα του ρομπότ (δηλαδή, το μηχανικό μέρος), το τμήμα του κυκλώματος μετάδοσης κίνησης, το τμήμα του αισθητήρα και τη στρατηγική ελέγχου (π.χ. έλεγχος PID). Ο έλεγχος του ανώτερου στρώματος περιλαμβάνει την ανάλυση κίνησης του ρομπότ, τον σχεδιασμό διαδρομής και το τμήμα λογισμικού του ρομπότ [4]. Σύμφωνα με διαφορετικές μεθόδους κατηγοριοποίησης, ο έλεγχος ρομπότ μπορεί να ταξινομηθεί με διαφορετικούς τρόπους. Σύμφωνα με το ελεγχόμενο αντικείμενο μπορεί να χωριστεί σε έλεγχο θέσης, έλεγχο ταχύτητας, έλεγχο δύναμης, έλεγχο ροπής, υβριδικό έλεγχο δύναμης/θέσης κ.λπ. Αυτά είναι κυρίως ο έλεγχος του κάτω στρώματος και οι κύριες μέθοδοι ελέγχου εξηγούνται τώρα.
(1) Έλεγχος θέσης βιομηχανικού ρομπότ:ο σκοπός είναι να κάνουμε τις αρθρώσεις του ρομπότ να πραγματοποιήσουν την εκ των προτέρων{0}}σχεδιασμένη κίνηση και τελικά να διασφαλίσουμε ότι ο τελικός τελεστής βιομηχανικού ρομπότ-τρέχει κατά μήκος της προκαθορισμένης τροχιάς, χρησιμοποιώντας συνήθως σερβο σύστημα εναλλασσόμενου ρεύματος ή σερβοσύστημα συνεχούς ρεύματος.
(2) Έλεγχος ανθρώπινου δυναμικού (ροπής) βιομηχανικής μηχανής:την ανάγκη ανάλυσης του τελεστή τέλους-ρομπότ και του περιβάλλοντος της κατάστασης περιορισμών και σύμφωνα με τους περιορισμούς για την ανάπτυξη στρατηγικών ελέγχου. Επιπλέον, πρέπει να εγκατασταθεί ένας αισθητήρας δύναμης στο άκρο του ρομπότ για να ανιχνεύσει τη δύναμη επαφής μεταξύ του ρομπότ και του περιβάλλοντος. Το σύστημα ελέγχου επεξεργάζεται αυτές τις πληροφορίες δύναμης σύμφωνα με την προ{3}καθιερωμένη στρατηγική ελέγχου και, στη συνέχεια, ελέγχει το ρομπότ για να εκτελεί λειτουργίες σε αβέβαιο περιβάλλον που είναι συμβατές με αυτό το περιβάλλον, έτσι ώστε το ρομπότ να μπορεί να ολοκληρώσει πολύπλοκες επιχειρησιακές εργασίες.
(3) Έλεγχος ταχύτητας βιομηχανικού ρομπότ:συνήθως πραγματοποιούνται ταυτόχρονα με τον έλεγχο θέσης. Για παράδειγμα, στην περίπτωση λειτουργίας συνεχούς ελέγχου τροχιάς, τα βιομηχανικά ρομπότ πρέπει να ελέγχουν την ταχύτητα των κινούμενων μερών και να εφαρμόζουν επιτάχυνση και επιβράδυνση σύμφωνα με προκαθορισμένες οδηγίες, προκειμένου να ανταποκρίνονται στις απαιτήσεις ομαλής κίνησης και ακριβούς τοποθέτησης. Επειδή το βιομηχανικό ρομπότ είναι ένα είδος μεταβλητής κατάστασης εργασίας (ή φορτίου ταξιδιού), τα μηχανήματα μεγάλης κίνησης φορτίου αδράνειας, για να αντιμετωπίσουν την αντίφαση μεταξύ γρήγορης και ομαλής, πρέπει να ελέγξουν την επιτάχυνση και την επιβράδυνση εκκίνησης πριν σταματήσουν το τμήμα κίνησης δύο μεταβατικών. Και σε όλη τη διαδικασία κίνησης, ο έλεγχος της ταχύτητας είναι συνήθως απαραίτητος.
3) Έξυπνος έλεγχος βιομηχανικών ρομπότ
Η έξυπνη μέθοδος ελέγχου των βιομηχανικών ρομπότ αναφέρεται κυρίως στη λειτουργία υπό αβέβαιες ή άγνωστες συνθήκες, το ρομπότ πρέπει να λάβει πληροφορίες για το περιβάλλον μέσω αισθητήρων, να λάβει αποφάσεις σύμφωνα με τη δική του εσωτερική βάση γνώσεων και στη συνέχεια να ελέγξει τους διάφορους ενεργοποιητές για να ολοκληρώσει αυτόνομα τη δεδομένη εργασία, η οποία ανήκει στο ανώτερο επίπεδο ελέγχου ρομπότ. Εάν χρησιμοποιηθεί τεχνολογία έξυπνου ελέγχου, το ρομπότ θα έχει ισχυρή περιβαλλοντική προσαρμοστικότητα και ικανότητα αυτομάθησης-. Οι ευφυείς μέθοδοι ελέγχου σχετίζονται στενά με την ανάπτυξη της τεχνητής νοημοσύνης όπως τα τεχνητά νευρωνικά δίκτυα, οι ασαφείς αλγόριθμοι, οι γενετικοί αλγόριθμοι, τα έμπειρα συστήματα και ούτω καθεξής. Η εφαρμογή αλγορίθμων νευρωνικών δικτύων σε κινητά ρομπότ χρησιμοποιείται ως παράδειγμα για την απεικόνιση του συνδυασμού ευφυούς ελέγχου και βιομηχανικών ρομπότ.
Λαμβάνοντας ως παράδειγμα το κινητό ρομπότ που φαίνεται στο σχήμα, η κάμερα είναι εγκατεστημένη στο επάνω μέρος του κινητού ρομπότ για να αποκτήσει την τρισδιάστατη-εικόνα του εμποδίου. Ένα σετ αισθητήρων υπερήχων είναι τοποθετημένο μπροστά από το κινητό ρομπότ (ακριβώς κάτω από την κάμερα) για τη λήψη πληροφοριών απόστασης μεταξύ του εμποδίου και του κινητού ρομπότ.
Η συγχώνευση πληροφοριών οπτικού και υπερηχητικού αισθητήρα πραγματοποιείται με τη χρήση μεθόδων νευρωνικών δικτύων και εξόδου στο επόμενο επίπεδο για την αναγνώριση του τύπου εμποδίου, γεγονός που επιτρέπει στο κινητό ρομπότ να αποφεύγει εμπόδια όταν περπατά σε αβέβαιο περιβάλλον και βελτιώνει την ικανότητα πλοήγησής του. Τα κύρια βήματα για τα βιομηχανικά ρομπότ να χρησιμοποιούν έξυπνες πληροφορίες για ολοκληρωμένη λήψη αποφάσεων για την αποφυγή εμποδίων είναι τα εξής:
(1) Ενώ το ρομπότ ταξιδεύει, το σύστημα εμβέλειας πραγματοποιεί περιβαλλοντική ανίχνευση σε μικρά διαστήματα για να καθορίσει εάν το κινητό ρομπότ πρέπει να επιβραδύνει και εάν χρειάζεται να πάρει δείγματα από την κάμερα CCD με βάση τις πληροφορίες απόστασης σχετικά με το εμπόδιο που ελήφθη από τον αισθητήρα υπερήχων.
(2) Όταν η απόσταση του εμποδίου από το κινητό ρομπότ είναι μέση όπως ανιχνεύεται από το σύστημα μέτρησης, η ταχύτητα του ρομπότ μειώνεται. όταν η απόσταση του εμποδίου από το κινητό ρομπότ είναι κοντά, λαμβάνεται μια δισδιάστατη-εικόνα του εν λόγω εμποδίου από την κάμερα CCD και εξάγονται οι συντεταγμένες του αριστερού και του δεξιού άκρου του.
(3) Οι πληροφορίες σχετικά με το εμπόδιο που λαμβάνονται από τον αισθητήρα υπερήχων και την κάμερα CCD ομαδοποιούνται και προεπεξεργάζονται και αποστέλλονται στον ελεγκτή νευρικού δικτύου BP για σύντηξη.
(4) Ο ελεγκτής νευρωνικού δικτύου BP, ο οποίος έχει προ-μαθηθεί με γνώση της αποφυγής εμποδίων, λαμβάνει την αντίστοιχη απόφαση αποφυγής εμποδίων σύμφωνα με τις πληροφορίες που συλλέγονται από τους εξωτερικούς πολυ-αισθητήρες και αποφεύγει τα εμπόδια.
Αναφορές
[1] Zhu Hongqian. Βιομηχανική τεχνολογία ρομπότ [M]. Beijing: Machinery Industry Press, 2019. [2] Chen Wanmi. Τεχνολογία ελέγχου ρομπότ [M]. Beijing: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. Η ρομποτική και ο ευφυής έλεγχός της [M]. Beijing: People's Posts and Telecommunications Press, 2014. [4] Zhang Xianmin. Η ρομποτική και η εφαρμογή της [Μ]. Beijing: Machinery Industry Press, 2017. [5] Zhang Xinxing. Βασικές αρχές εφαρμογής βιομηχανικού ρομπότ [M]. Πεκίνο: Beijing Institute of Technology Press, 2017.