


Οι κινητήρες DC χωρίς ψήκτρες (BLDC) αποτελούν αναπόσπαστο μέρος του βιομηχανικού εργοστασίου παραγωγής και χρησιμοποιούνται σε εφαρμογές σερβομηχανισμού, ενεργοποίησης, τοποθέτησης και μεταβλητής ταχύτητας. Σε αυτές τις εφαρμογές, ο ακριβής έλεγχος κίνησης και η σταθερή λειτουργία είναι κρίσιμες. Δεδομένου ότι τα BLDC λειτουργούν με βάση την αρχή ενός κινούμενου μαγνητικού πεδίου για τη δημιουργία ροπής κινητήρα, η κύρια πρόκληση ελέγχου κατά το σχεδιασμό ενός βιομηχανικού συστήματος BLDC είναι η ακριβής μέτρηση της ροπής και της ταχύτητας του κινητήρα.
Για να καταγραφεί η ροπή ενός κινητήρα BLDC, δύο από τα τρία επαγόμενα ρεύματα φάσης πρέπει να μετρηθούν ταυτόχρονα χρησιμοποιώντας έναν πολυκαναλικό σύγχρονο μετατροπέα αναλογικού-σε-ψηφιακής δειγματοληψίας (ADC). Ένας μικροελεγκτής με τους κατάλληλους αλγόριθμους υπολογίζει το τρίτο στιγμιαίο ρεύμα φάσης. Αυτή η διαδικασία παρέχει μια ακριβή και στιγμιαία καταγραφή της κατάστασης του κινητήρα, η οποία είναι ένα κρίσιμο βήμα για την ανάπτυξη ενός ισχυρού και υψηλής ακρίβειας συστήματος ελέγχου ροπής κινητήρα.
Αυτό το άρθρο θα συζητήσει εν συντομία τα ζητήματα που σχετίζονται με την επίτευξη ακριβούς ελέγχου ροπής, συμπεριλαμβανομένης μιας οικονομικά-αποτελεσματικής μεθόδου υλοποίησης της απαιτούμενης αντίστασης διακλάδωσης. Στη συνέχεια θα εισαγάγει τον διαφορικό ενισχυτή ακριβείας AD8479 της Αναλογικής συσκευής και το AD7380 διπλού-δείγματος καναλιών-διαδοχικής προσέγγισης-προσέγγισης-καταχώρισης ADC (SAR-ADC) και θα δείξει πώς μπορούν να χρησιμοποιηθούν για την απόκτηση αξιόπιστων μετρήσεων σχεδιασμού συστήματος.
Αρχή λειτουργίας κινητήρα BLDC
Οι κινητήρες BLDC είναι σύγχρονοι κινητήρες μόνιμου μαγνήτη με κυματομορφή αντίθετης ηλεκτροκινητικής δύναμης (EMF). Η παρατηρούμενη ηλεκτροκινητική δύναμη μετρητή ακροδεκτών δεν είναι σταθερή. ποικίλλει ανάλογα με τη ροπή και την ταχύτητα του ρότορα. Αν και μια πηγή τάσης συνεχούς ρεύματος δεν μπορεί να κινήσει απευθείας έναν κινητήρα BLDC, η βασική αρχή λειτουργίας ενός BLDC είναι παρόμοια με αυτή ενός κινητήρα συνεχούς ρεύματος.
Ένας κινητήρας BLDC αποτελείται από έναν ρότορα με μόνιμους μαγνήτες και έναν στάτορα με επαγωγικές περιελίξεις. Αυτός ο κινητήρας είναι ουσιαστικά ένας αναποδογυρισμένος κινητήρας συνεχούς ρεύματος στον οποίο οι βούρτσες και ο μεταγωγέας εξαλείφονται και οι περιελίξεις συνδέονται απευθείας με τα ηλεκτρονικά στοιχεία ελέγχου. Τα ηλεκτρονικά ελέγχου αναλαμβάνουν τη λειτουργία του μεταγωγέα και ενεργοποιούν τις περιελίξεις με τη σωστή σειρά για να επιτύχουν την επιθυμητή κίνηση. Οι περιελίξεις που ενεργοποιούνται περιστρέφονται γύρω από τον στάτορα σε ένα συγχρονισμένο, ισορροπημένο μοτίβο. Οι ενεργοποιημένες περιελίξεις του στάτορα οδηγούν τους μαγνήτες του ρότορα και αλλάζουν όταν ο ρότορας είναι ευθυγραμμισμένος με τον στάτορα.
Τα συστήματα κινητήρα BLDC απαιτούν έναν τριφασικό οδηγό κινητήρα BLDC χωρίς αισθητήρα που παράγει ρεύμα στις τρεις περιελίξεις του κινητήρα (Εικόνα 1). Το κύκλωμα τροφοδοτείται από μια ψηφιακή βαθμίδα διόρθωσης συντελεστή ισχύος (PFC) με έλεγχο εισόδου για την παροχή σταθερής ισχύος στον τριφασικό οδηγό χωρίς αισθητήρα.
Εικόνα 1: Το σύστημα ελέγχου κινητήρα περιλαμβάνει ένα PFC για τη σταθεροποίηση της τροφοδοσίας, έναν τριφασικό-οδηγό χωρίς αισθητήρα για τις περιελίξεις του κινητήρα BLDC, αντιστάσεις διακλάδωσης και αισθητήρες ρεύματος{{2}, έναν σύγχρονο ενισχυτή ADC και έναν μικροελεγκτή.
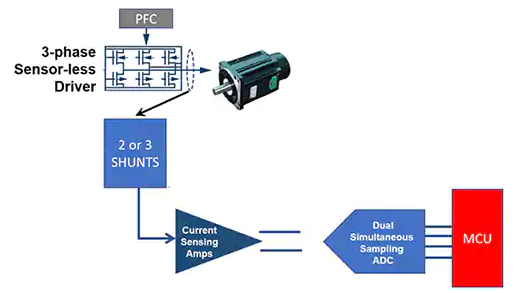
Τρία ρεύματα διέγερσης κινούν τον κινητήρα BLDC, καθένα από τα οποία διεγείρει και δημιουργεί μια διαφορετική φάση στην περιέλιξη, με αυτές τις φάσεις να είναι συνολικά 360 μοίρες. Οι διαφορετικές τιμές φάσης είναι σημαντικές: εφόσον η συνολική διέγερση των τριών διακλαδώσεων διατηρείται στις 360 μοίρες, μετατοπίζονται ομοιόμορφα για να διατηρηθούν 360 μοίρες, π.χ.. 90 βαθμός + 150 βαθμός + 120 μοίρας.
Αν και τα ρεύματα και στις τρεις περιελίξεις του συστήματος πρέπει να είναι γνωστά ανά πάσα στιγμή, για να γίνει αυτό σε ένα ισορροπημένο σύστημα είναι απαραίτητο μόνο να μετρηθούν τα ρεύματα σε δύο από τις τρεις περιελίξεις και να υπολογιστεί η τρίτη περιέλιξη χρησιμοποιώντας τον μικροελεγκτή. Αυτές οι δύο περιελίξεις μπορούν να ανιχνευθούν ταυτόχρονα χρησιμοποιώντας μια αντίσταση διακλάδωσης και έναν ενισχυτή ανίχνευσης ρεύματος.
Απαιτείται ένα ADC σύγχρονης δειγματοληψίας δύο καναλιών στο τέλος της διαδρομής σήματος για την αποστολή των ψηφιακών μετρήσεων στον μικροελεγκτή. Το πλάτος, η φάση και ο χρονισμός κάθε ρεύματος διέγερσης παρέχουν τις πληροφορίες ροπής και ταχύτητας κινητήρα που απαιτούνται για ακριβή έλεγχο.
Ανίχνευση ρεύματος με αντιστάσεις χαλκού πλακέτας υπολογιστή
Αν και υπάρχουν πολλά που πρέπει να ανησυχούν σε αυτόν τον ακριβή σχεδιασμό μέτρησης και απόκτησης δεδομένων, η διαδικασία ξεκινά στο μπροστινό μέρος με την ανάγκη ανάπτυξης ενός αποτελεσματικού-τρόπου χαμηλού κόστους για την ανίχνευση του σήματος φάσης των περιελίξεων του κινητήρα BLDC. Αυτό μπορεί να επιτευχθεί τοποθετώντας μια μικρής αξίας ενσωματωμένη αντίσταση πλακέτας υπολογιστή (RSHUNT) και χρησιμοποιώντας έναν ενισχυτή αίσθησης ρεύματος-για την ανίχνευση της πτώσης τάσης σε αυτήν τη μικρή αντίσταση (Εικόνα 2). Υποθέτοντας ότι η τιμή της αντίστασης είναι αρκετά χαμηλή, η πτώση τάσης είναι επίσης χαμηλή και η στρατηγική μέτρησης έχει ελάχιστη επίδραση στο κύκλωμα του κινητήρα.
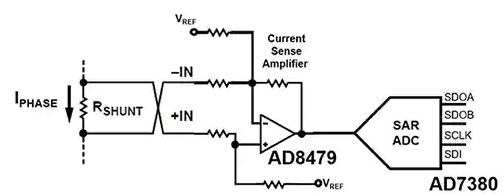
Εικόνα 2: Ένα σύστημα ανίχνευσης φάσης κινητήρα χρησιμοποιεί μια αντίσταση διακλάδωσης ρεύματος (RSHUNT) με έναν ενισχυτή υψηλής ακρίβειας (π.χ. AD8479 των Αναλογικών Συσκευών) και ένα ADC υψηλής-ανάλυσης (AD7380) για τη μέτρηση της στιγμιαίας φάσης κινητήρα.
Στο Σχήμα 2, ο ενισχυτής αίσθησης ρεύματος- καταγράφει τη στιγμιαία πτώση τάσης IPHASE x RSHUNT. Το SAR-ADC στη συνέχεια ψηφιοποιεί αυτό το σήμα. Η τιμή επιλογής αντίστασης διακλάδωσης περιλαμβάνει την αλληλεπίδραση μεταξύ RSHUNT, VSHUNT, ISHUNT και του σφάλματος εισόδου του ενισχυτή.
Μια αύξηση στο RSHUNT θα οδηγήσει σε αύξηση του VSHUNT. Τα καλά νέα είναι ότι αυτό θα μετριάσει τη σημασία του σφάλματος μετατόπισης τάσης (VOS) του ενισχυτή και του σφάλματος μετατόπισης ρεύματος εισόδου (IOS). Ωστόσο, η απώλεια ισχύος ISHUNT x RSHUNT ενός μεγαλύτερου RSHUNT μειώνει την απόδοση ισχύος του συστήματος. Ομοίως, η ονομαστική ισχύς RSHUNT μπορεί να επηρεάσει την αξιοπιστία του συστήματος, επειδή η απαγωγή ισχύος ISHUNT x RSHUNT δημιουργεί μια κατάσταση αυτοθέρμανσης, η οποία μπορεί να προκαλέσει αλλαγή της ονομαστικής αντίστασης RSHUNT.
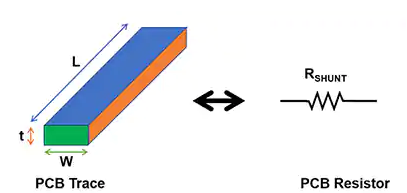
Για το RSHUNT, μπορείτε να προμηθευτείτε αντιστάσεις-ειδικής χρήσης από διάφορους προμηθευτές. Ωστόσο, υπάρχει μια εναλλακτική-χαμηλού κόστους για την κατασκευή αντιστάσεων καλωδίων τυπωμένων σε πλακέτα υπολογιστή για RSHUNT χρησιμοποιώντας προσεκτικές τεχνικές διάταξης (Εικόνα 3).
Εικόνα 3: Οι σχολαστικές τεχνικές διάταξης πλακέτας υπολογιστή παρέχουν έναν-οικονομικό τρόπο δημιουργίας κατάλληλων τιμών RSHUNT.
Υπολογισμός αντίστασης τυπωμένου καλωδίου πλακέτας υπολογιστή για RSHUNT
Λόγω των ακραίων θερμοκρασιών που μπορεί να εμφανιστούν σε βιομηχανικές εφαρμογές, είναι σημαντικό να ληφθούν υπόψη οι παράγοντες θερμοκρασίας στο σχεδιασμό των αντιστάσεων διακλάδωσης πλακέτας κυκλώματος. Στο Σχήμα 3, ο συντελεστής θερμοκρασίας ( 20) μιας χάλκινης αντίστασης συρμάτινης τυπωμένης πλακέτας υπολογιστή είναι περίπου +0.39%/βαθμός στους 20 βαθμούς (ο συντελεστής αυτός ποικίλλει ανάλογα με τη θερμοκρασία). Το μήκος (L), το πάχος (t), το πλάτος (W) και η ειδική αντίσταση (rñ) καθορίζουν την αντίσταση του τυπωμένου καλωδίου της πλακέτας υπολογιστή.
Εάν η πλακέτα υπολογιστή έχει 1 ουγγιά (oz) χαλκού (Cu), το πάχος (t) είναι ίσο με 1,37 ίντσες ανά χίλια και η ειδική αντίσταση (r) είναι ίση με 0,6787 μικροohms (μW) ανά ίντσα. η περιοχή του τυπωμένου καλωδίου της πλακέτας υπολογιστή μετράται σε τυπωμένα κουτιά καλωδίων ( ), ή στην περιοχή L/W. Για παράδειγμα, μια γραμμή εκτύπωσης 2 ιντσών (in.) με πλάτος 0,25 ίντσες αντιστοιχεί σε 8 δομές.
Χρησιμοποιώντας τις παραπάνω μεταβλητές, υπολογίστε την τυπωμένη αντίσταση σύρματος R για 1 ουγγιά χαλκού σε μια πλακέτα υπολογιστή σε θερμοκρασία δωματίου με την (Εξίσωση 1):
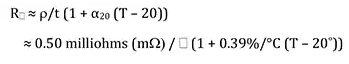
Φόρμουλα 1
όπου T=θερμοκρασία της αντίστασης.
Για παράδειγμα, ξεκινώντας με μέγιστο ρεύμα 1 αμπέρ (Α) ανά κλάδο κινητήρα BLDC σε μια χάλκινη πλακέτα PC 1 ουγγιάς, μήκος RSENSE (L) 1 ίντσας και πλάτος τυπωμένου καλωδίου 50 mils (0,05 ίντσες), οι εξισώσεις 2 και 3 μπορούν να χρησιμοποιηθούν για τον υπολογισμό του RSHUNT στις 20 μοίρες:

Φόρμουλα 2

Φόρμουλα 3
Υπολογίστε τη διαρροή ισχύος αυτής της αντίστασης σε ρεύμα διακλάδωσης 1 A χρησιμοποιώντας την Εξίσωση 4:

Φόρμουλα 4
Μετατροπή ADC σύγχρονης δειγματοληψίας
Το ADC στο Σχήμα 2 μετατρέπει την τάση σε ένα σημείο του κύκλου φάσης σε ψηφιακή αναπαράσταση. Το βασικό σημείο είναι ότι αυτή η μέτρηση θα πρέπει να περιλαμβάνει τις συγχρονισμένες τάσεις φάσης και των τριών περιελίξεων. Αυτό είναι ένα ισορροπημένο σύστημα, επομένως, όπως αναφέρθηκε προηγουμένως, μόνο δύο από τις τρεις περιελίξεις πρέπει να μετρηθούν. ένας εξωτερικός μικροελεγκτής θα υπολογίσει την τάση φάσης της τρίτης περιέλιξης.
Το ADC για αυτό το σύστημα ελέγχου κινητήρα είναι το AD7380 διπλού-SAR δειγματοληψίας διπλού καναλιού-ADC (Εικόνα 4).
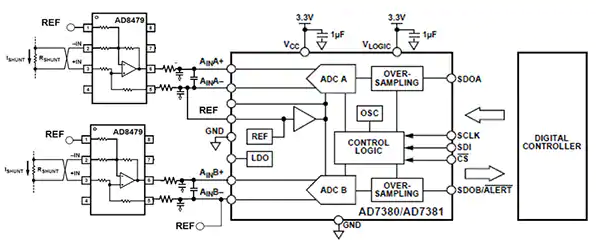 Εικόνα 4: Ένα γρήγορο, χαμηλό-θόρυβο, διπλό-SAR σύγχρονης δειγματοληψίας διπλού καναλιού-ADC (π.χ. AD7380) καταγράφει τη στιγμιαία κατάσταση δύο περιελίξεων κινητήρα.
Στο Σχήμα 4, ο AD8479 είναι ένας διαφορικός ενισχυτής ακριβείας με πολύ μεγάλο εύρος τάσης κοινής-εισόδου (±600 volt) για να αντέχει σε μεγάλες μετατοπίσεις ρεύματος κινητήρα από τρεις-μονάδες δίσκους χωρίς αισθητήρα. Τα χαρακτηριστικά του AD8479 του επιτρέπουν να αντικαθιστά εκεί όπου απαιτείται δαπανηρή απομόνωση του ρεύματος.
Τα βασικά χαρακτηριστικά του AD8479 περιλαμβάνουν επίσης χαμηλή τάση αντιστάθμισης, μετατόπιση τάσης χαμηλής αντιστάθμισης, μετατόπιση χαμηλής απολαβής, χαμηλή μετατόπιση απόρριψης-κοινής λειτουργίας και εξαιρετική αναλογία απόρριψης κοινής-λειτουργίας (CMRR) για την προσαρμογή γρήγορων παραλλαγών κινητήρα. Οι AD73810/AD7 16-bit/14-bit, υψηλής{10}}ταχύτητας, χαμηλής-ισχύς, διπλού-καναλιού, σύγχρονης-δειγματοληψίας SAR-ADC, αντίστοιχα, με ρυθμούς διεκπεραίωσης έως και 4 M δείγματα ανά δευτερόλεπτο. Οι διαφορικές αναλογικές είσοδοι δέχονται ένα ευρύ φάσμα τάσεων εισόδου κοινής λειτουργίας και διαθέτουν ενσωματωμένη πηγή τάσης αναφοράς (REF) 2,5 Volt.
Για ακριβή έλεγχο της ροπής και της ταχύτητας, η αρχιτεκτονική διπλού καναλιού-σύγχρονης δειγματοληψίας SAR-ADC καταγράφει την έξοδο του τρέχοντος-ενισχυτή αίσθησης-στην πτήση-. Για το σκοπό αυτό, τα AD7380/AD7381 ενσωματώνουν δύο πανομοιότυπα ADC με σύγχρονα ρολόγια και το καθένα έχει μια χωρητική βαθμίδα εισόδου με ένα χωρητικό δίκτυο ανακατανομής φορτίου (Εικόνα 5).
Εικόνα 5: Δείχνει το στάδιο μετατροπής ADC για ένα από τα δύο κανάλια του AD7380. Η λήψη σήματος ξεκινά όταν το SW3 είναι ανοιχτό και το SW1 και το SW2 είναι κλειστά. Σε αυτό το σημείο, η τάση στο CS ποικίλλει με τα AINx+ και AINx-, με αποτέλεσμα οι είσοδοι του συγκριτή να μην ισορροπούν.
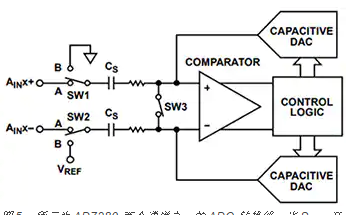
Στο σχήμα 5, το VREF και η γείωση είναι οι αρχικές τάσεις κατά μήκος του πυκνωτή δείγματος CS. Εάν το SW3 είναι ανοιχτό και το SW1 και το SW2 είναι κλειστά, ξεκινά η λήψη σήματος. Όταν τα SW1 και SW2 είναι κλειστά, η τάση στον πυκνωτή δείγματος CS ποικίλλει ανάλογα με την τάση στα AINx+ και AINx-, με αποτέλεσμα οι είσοδοι του συγκριτή να χάσουν την ισορροπία. Στη συνέχεια, τα SW1 και SW2 ανοίγουν και συλλαμβάνεται η τάση στο CS.
Η διαδικασία σύλληψης τάσης CS περιλαμβάνει έναν μετατροπέα ψηφιακού-σε-αναλογικού (DAC), ο οποίος προσθέτει και αφαιρεί ένα σταθερό ποσό φόρτισης από το CS για να επαναφέρει τον συγκριτή σε ισορροπία. Σε αυτό το σημείο, η μετατροπή έχει ολοκληρωθεί, ανοίγοντας τα SW1 και SW2 και κλείνοντας το SW3 για να αφαιρέσετε το υπολειπόμενο φορτίο και να προετοιμαστείτε για τον επόμενο κύκλο δειγματοληψίας.
Κατά τη μετατροπή DAC, η λογική ελέγχου δημιουργεί τον κωδικό εξόδου ADC και έχει πρόσβαση στα δεδομένα της συσκευής μέσω της σειριακής διεπαφής.
Περίληψη
Για να μετρήσετε με ακρίβεια τη ροπή και την ταχύτητα του κινητήρα BLDC, απαιτούνται πρώτα ακριβείς αντιστάσεις διακλάδωσης-χαμηλού κόστους. Όπως αναφέρθηκε παραπάνω, αυτή η αντίσταση μπορεί να εφαρμοστεί οικονομικά-με τη χρήση καλωδίων εκτύπωσης σε πλακέτα υπολογιστή.
Προσθέτοντας αυτήν τη συσκευή στον συνδυασμό του AD8479 -ενισχυτή αίσθησης ρεύματος και του σύγχρονου-SAR δειγματοληψίας AD8 AD7380-ADC, οι σχεδιαστές μπορούν να δημιουργήσουν ένα στιβαρό, υψηλής-μέτωπο μέτρησης συστήματος ελέγχου ροπής και ταχύτητας υψηλής ακρίβειας{{6} για εφαρμογές σκληρού περιβάλλοντος ελέγχου κινητήρα.