


Η απομόνωση των χρηστών και των ευαίσθητων ηλεκτρονικών εξαρτημάτων αποτελεί σημαντικό θέμα για τα συστήματα ελέγχου κινητήρα. Η απομόνωση ασφαλείας χρησιμοποιείται για την προστασία των χρηστών από επιβλαβείς τάσεις, ενώ η λειτουργική απομόνωση έχει σχεδιαστεί ειδικά για την προστασία του εξοπλισμού και των συσκευών. Τα συστήματα ελέγχου κινητήρα ενδέχεται να περιέχουν μια μεγάλη ποικιλία συσκευών απομόνωσης, όπως απομονωμένους οδηγούς πύλης σε κυκλώματα κίνησης. απομονωμένα ADCs, ενισχυτές και αισθητήρες σε κυκλώματα ανίχνευσης. και απομονωμένα SPI, RS -485 και τυποποιημένοι ψηφιακοί απομονωτές στα κυκλώματα επικοινωνίας. Απαιτείται προσεκτική επιλογή αυτών των συσκευών, τόσο για λόγους ασφαλείας όσο και για βελτιστοποίηση της απόδοσης.
Ενώ η απομόνωση είναι μια σημαντική σκέψη του συστήματος, έχει μειονεκτήματα: μπορεί να αυξήσει την κατανάλωση ενέργειας, η μετάδοση δεδομένων σε φραγμούς απομόνωσης δημιουργεί καθυστερήσεις και μπορεί να αυξήσει το κόστος του συστήματος. Οι σχεδιαστές συστημάτων έχουν παραδοσιακά μετατραπεί σε λύσεις οπτικής απομόνωσης, οι οποίες εδώ και πολλά χρόνια ήταν η καλύτερη επιλογή για απομόνωση του συστήματος.
Την τελευταία δεκαετία, οι ψηφιακοί απομονωτές που βασίζονται σε μεθόδους μαγνητικής μεταφοράς (μετασχηματιστής) έχουν δώσει μια βιώσιμη και σε πολλές περιπτώσεις ανώτερη εναλλακτική λύση. Από την άποψη του συστήματος, προσφέρουν επίσης πλεονεκτήματα ότι οι σχεδιαστές του συστήματος ενδέχεται να μην έχουν αναγνωρίσει. Δύο λύσεις απομόνωσης περιγράφονται στη συνέχεια, εστιάζοντας στις βελτιώσεις της απόδοσης χρονισμού καθυστέρησης που προσφέρει μαγνητική απομόνωση και τα προκύπτοντα οφέλη για τις εφαρμογές ελέγχου κινητήρα σε επίπεδο συστήματος.
Μέθοδοι απομόνωσης
Οι OptoCouplers χρησιμοποιούν το φως ως την κύρια μέθοδο μετάδοσης, όπως φαίνεται στο σχήμα 1. Η πλευρά μετάδοσης αποτελείται από μια LED με ένα σήμα υψηλού επιπέδου που ενεργοποιεί τη λυχνία LED και ένα σήμα χαμηλού επιπέδου στρέφοντας το LED. Η απομόνωση παρέχεται από ένα πλαστικοποιημένο υλικό μεταξύ του LED και του φωτοανιχνευτή, αλλά μπορεί επίσης να ενισχυθεί χρησιμοποιώντας ένα επιπλέον στρώμα απομόνωσης (συνήθως με βάση πολυμερές).
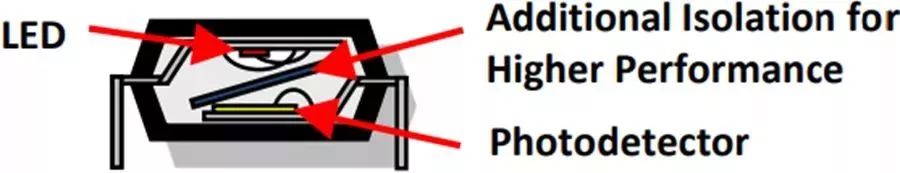
Εικόνα 1. Δομή OptoCoupler
Ένα από τα μεγαλύτερα μειονεκτήματα των OptoCouplers είναι ότι η γήρανση LED, η οποία μπορεί να μεταφέρει τα χαρακτηριστικά μετάδοσης. Οι σχεδιαστές πρέπει να εξετάσουν αυτό το πρόσθετο ζήτημα. Ως αποτέλεσμα, επηρεάζονται οι χρόνοι σηματοδότησης και αύξησης/πτώσης, περιπλέκοντας το σχέδιο, ειδικά δεδομένου ότι τα ζητήματα θα αντιμετωπιστούν αργότερα σε αυτό το έγγραφο.
Η κλιμάκωση των επιδόσεων των OptoCouplers είναι επίσης περιορισμένη. Προκειμένου να αυξηθεί τα ποσοστά δεδομένων, πρέπει να ξεπεραστεί το πρόβλημα παρασιτικής χωρητικότητας που είναι εγγενές σε οπτοτοκυκήρες, γεγονός που οδηγεί σε υψηλότερη κατανάλωση ενέργειας. Η παρασιτική χωρητικότητα παρέχει επίσης έναν μηχανισμό σύζευξης που προκαλεί τις συσκευές απομόνωσης που βασίζονται σε OptoCoupler να έχουν κατώτερες απόδοσης CMTI (μεταβατική ανοσία κοινής λειτουργίας) σε ανταγωνιστικές λύσεις.
Οι μαγνητικοί απομονωτές (μετασχηματιστές) έχουν χρησιμοποιηθεί σε μεγάλη κλίμακα για περισσότερο από μια δεκαετία και αποτελούν έγκυρη εναλλακτική λύση για τα optocouplers. Αυτοί οι απομονωτές βασίζονται στην τυπική τεχνολογία CMOS και χρησιμοποιούν την αρχή της μαγνητικής μετάδοσης, με το στρώμα απομόνωσης να αποτελείται από πολυιμίδιο ή διοξείδιο του πυριτίου, όπως φαίνεται στο σχήμα 2. Λόγω της χρήσης μιας τυποποιημένης δομής CMOS, προσφέρει σημαντικά πλεονεκτήματα όσον αφορά την κατανάλωση ενέργειας και την ταχύτητα και δεν υποφέρει από τα προβλήματα απόκλισης ζωής που σχετίζονται με τα OptoCouplers. Επιπλέον, η απόδοση CMTI του απομονωτή με βάση το μετασχηματιστή είναι ανώτερη από εκείνη του απομονωτή που βασίζεται σε OptoCoupler.
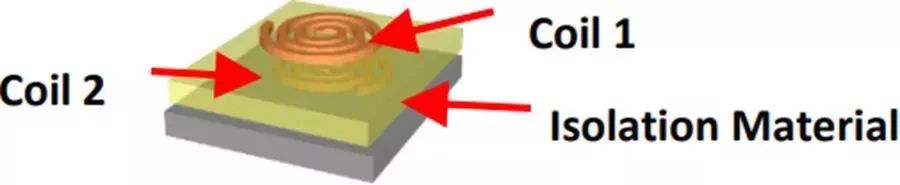
Εικόνα 2. Δομή μαγνητικού μετασχηματιστή
Οι απομονωτές που βασίζονται σε μετασχηματιστές επιτρέπουν επίσης τη χρήση συμβατικών μονάδων επεξεργασίας σήματος (για να αποφευχθεί η μετάδοση ψευδών εισροών) και οι προηγμένοι μηχανισμοί κωδικοποίησης μετάδοσης. Αυτό επιτρέπει τη μετάδοση των δύο κατευθυντικών δεδομένων, τη χρήση διαφορετικών συστημάτων κωδικοποίησης για τη βελτιστοποίηση της κατανάλωσης ενέργειας σε σχέση με τον ρυθμό μετάδοσης, καθώς και ταχύτερη και πιο συνεπή μετάδοση κρίσιμων σημάτων στο άλλο άκρο του φραγμού.
Σύγκριση χαρακτηριστικών καθυστέρησης
Ένα σημαντικό, αλλά συχνά παραβλέπεται χαρακτηριστικό όλων των απομονωτών είναι η καθυστέρηση μετάδοσης. Αυτό το χαρακτηριστικό μετρά το χρόνο που χρειάζεται για ένα σήμα, το οποίο μπορεί να είναι ένα σήμα κίνησης ή ένα σήμα ανίχνευσης σφάλματος, να διασχίσει το φράγμα προς οποιαδήποτε κατεύθυνση. Η καθυστέρηση μετάδοσης ποικίλλει σε μεγάλο βαθμό ανάλογα με την τεχνολογία. Οι τυπικές τιμές καθυστέρησης παρέχονται συνήθως, αλλά οι σχεδιαστές συστημάτων ενδιαφέρονται ιδιαίτερα για τη μέγιστη καθυστέρηση, η οποία είναι ένα σημαντικό χαρακτηριστικό που πρέπει να ληφθεί υπόψη κατά το σχεδιασμό ενός συστήματος ελέγχου κινητήρα. Παραδείγματα τιμών καθυστέρησης μετάδοσης και καθυστέρησης για τα optocouplers και τα μαγνητικά απομονωμένα προγράμματα οδήγησης πύλης δίδονται στον Πίνακα 1.
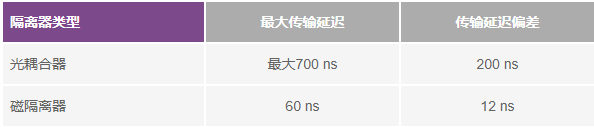
Πίνακας 1: Τυπικά χαρακτηριστικά καθυστέρησης των optocouplers και των μαγνητικών απομονωτών
Όπως φαίνεται στον Πίνακα 1, η μαγνητική απομόνωση έχει σημαντικά πλεονεκτήματα όσον αφορά τη μέγιστη επαναληψιμότητα καθυστέρησης και καθυστέρησης (απόκλιση). Ως αποτέλεσμα, οι σχεδιαστές ελέγχου κινητήρα θα έχουν μεγαλύτερη εμπιστοσύνη στα σχέδιά τους και δεν θα χρειαστεί να προσθέσουν περιθώρια χρονισμού για να συναντήσουν τα χαρακτηριστικά του οδηγού πύλης. Αυτό έχει πολύ σημαντικές επιπτώσεις για την απόδοση και την ασφάλεια των συστημάτων ελέγχου του κινητήρα.
Συνέπειες συστήματος για συστήματα ελέγχου κινητήρα
Το σχήμα 3 δείχνει έναν τυπικό τριφασικό μετατροπέα που χρησιμοποιείται σε μια εφαρμογή ελέγχου κινητήρα AC. Αυτός ο μετατροπέας τροφοδοτείται από ένα λεωφορείο DC, όπου η παροχή DC συνήθως παράγεται απευθείας από την παροχή AC μέσω ενός ανορθωτή γέφυρας διόδου και χωρητικού/επαγωγικού φίλτρου. Στις περισσότερες βιομηχανικές εφαρμογές, η τάση διαύλου DC κυμαίνεται από 300
V έως 1000 V εύρος. Χρησιμοποιείται ένα σχήμα διαμόρφωσης πλάτους παλμού (PWM) για τη μετάβαση των τρανζίστορ ισχύος σε μια τυπική συχνότητα 5 kHz σε 10 σε 10
KHz Τυπική συχνότητα για να μετατρέψετε τα τρανζίστορ ισχύος T1 σε T6 για να δημιουργήσετε μια μεταβλητή τάση, μεταβλητή συχνότητα, τριφασική ημιτονοειδή τάση AC στους ακροδέκτες του κινητήρα.
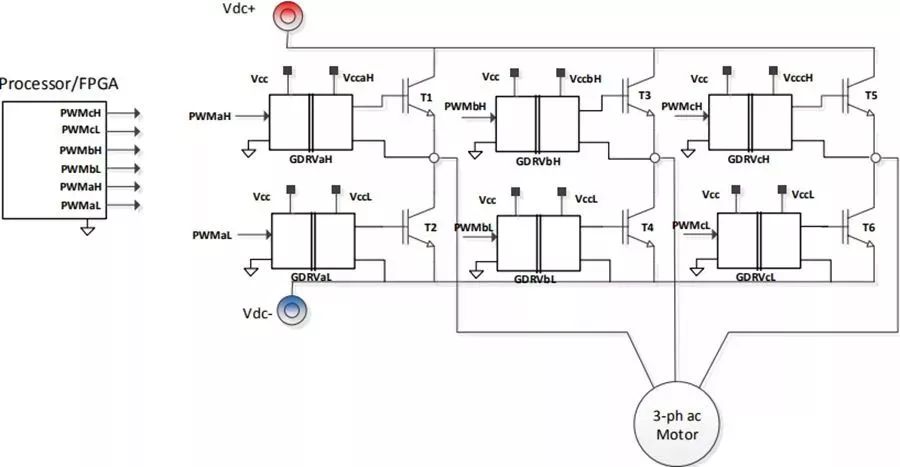
Εικ. 3. Τριφασικός μετατροπέας για εφαρμογές ελέγχου κινητήρα
Τα σήματα PWM (π.χ., PWMAH και PWMAL) παράγονται στον ελεγκτή κινητήρα (τυπικά εφαρμόζονται με επεξεργαστή ή/και FPGA). Αυτά τα σήματα είναι συνήθως σήματα χαμηλής τάσης που είναι κοινά εδάφη με τον επεξεργαστή. Προκειμένου να ενεργοποιηθούν και να απενεργοποιηθούν τα τρανζίστορ και να απενεργοποιηθούν τα τρανζίστορ ισχύος, πρέπει να ενισχυθεί το επίπεδο τάσης και η τρέχουσα μονάδα δίσκου των σημάτων λογικής στάθμης και επιπλέον μετατοπίζεται το επίπεδο έτσι ώστε η αναφορά εδάφους να εκπέμπει πόλο του εν λόγω τρανζίστορ ισχύος. Ανάλογα με τη θέση του επεξεργαστή στο σύστημα, αυτά τα σήματα μπορεί επίσης να απαιτούν μόνωση ασφαλείας.
Οι οδηγοί πύλης (όπως το GDRVAL και το GDRVAH στο σχήμα 3) εκτελούν αυτή τη λειτουργία. Κάθε οδηγός πύλης IC απαιτεί τάση προμήθειας πρωτοβάθμιας πλευράς που αναφέρεται στο έδαφος του επεξεργαστή και μια προσφορά δευτεροβάθμιας πλευράς που αναφέρεται στον πομπό τρανζίστορ. Το επίπεδο τάσης της δευτερεύουσας παροχής πρέπει να είναι σε θέση να ενεργοποιήσει τα τρανζίστορ ισχύος (συνήθως 15
V) και έχουν αρκετή τρέχουσα ικανότητα κίνησης για να φορτίσουν και να εκφορτώσουν τις πύλες του τρανζίστορ.
Ο μετατροπέας νεκρός χρόνος
Τα τρανζίστορ ισχύος έχουν πεπερασμένο χρόνο μεταγωγής, οπότε πρέπει να εισαχθεί ένας νεκρός χρόνος στη διαμόρφωση του πλάτους παλμού μεταξύ των τρανζίστορ άνω και κάτω γέφυρας, όπως φαίνεται στο σχήμα 4. Το μήκος του νεκρού χρόνου καθορίζεται από δύο παράγοντες: τον χρόνο μεταγωγής του τρανζίστορ και την αναντιστοιχία καθυστέρησης μετάδοσης του οδηγού πύλης (συμπεριλαμβανομένης οποιασδήποτε μετατόπισης από την αναντιστοιχία). Με άλλα λόγια, το αδιέξοδο πρέπει να αντιπροσωπεύει οποιαδήποτε διαφορά στο χρόνο μετάδοσης του σήματος PWM από τον επεξεργαστή στις πύλες του τρανζίστορ μεταξύ των οδήγησης πύλης άνω και κάτω γέφυρας.
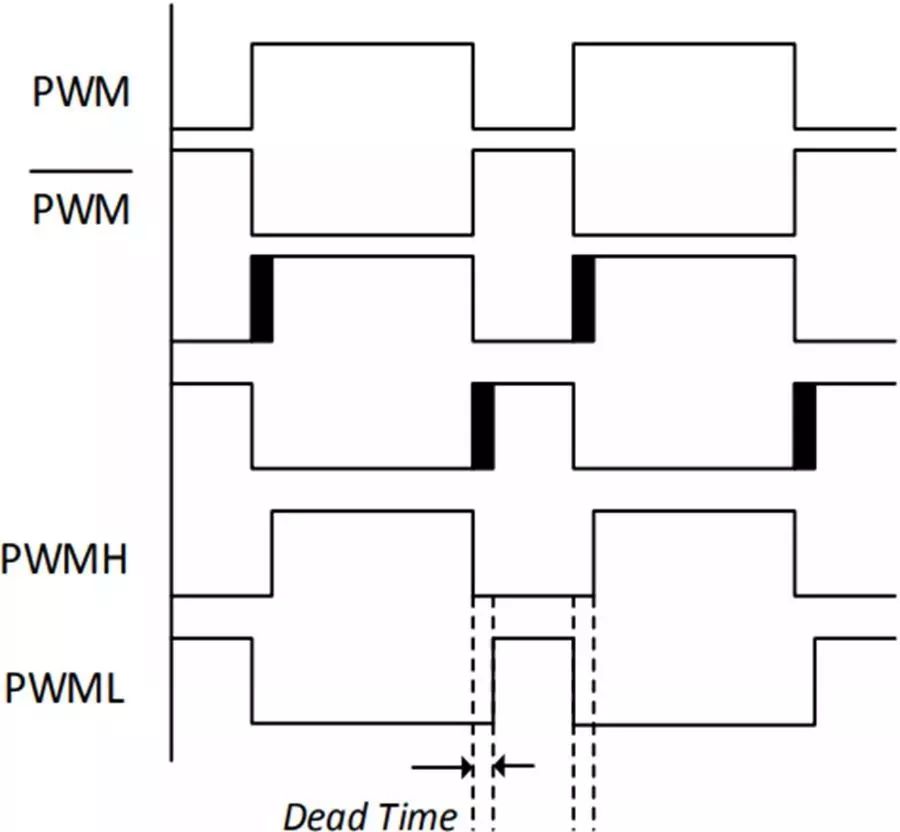
Εικόνα 4. Παρεμβολή νεκρού χρόνου
Ο νεκρός χρόνος επηρεάζει τη μέση τάση που εφαρμόζεται στον κινητήρα, ειδικά σε χαμηλές ταχύτητες. Στην πραγματικότητα, ο νεκρός χρόνος εισάγει τις ακόλουθες τάσεις σφάλματος περίπου σταθερού μεγέθους:
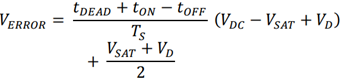
Όπου η Verror είναι η τάση σφάλματος, το TDEAD είναι ο νεκρός χρόνος, ο τόνος και ο Toff είναι οι χρόνοι καθυστέρησης του τρανζίστορ και η VD είναι η τάση μεταγωγής PWM.
Όταν ένα ρεύμα φάσης αλλάζει την κατεύθυνση, η τάση σφάλματος αλλάζει την πολικότητα, έτσι ώστε όταν το ρεύμα της γραμμής διασχίζει μηδέν, η τάση ενδιάμεσης γραμμής του κινητήρα υφίσταται μια αλλαγή βήματος. Αυτό προκαλεί αρμονικές στην ημιτονοειδή θεμελιώδη τάση, η οποία με τη σειρά του παράγει αρμονικά ρεύματα στον κινητήρα. Αυτό είναι ένα ιδιαίτερα σημαντικό ζήτημα για τους μεγαλύτερους κινητήρες χαμηλής απεικόνισης που χρησιμοποιούνται σε δίσκους ανοιχτού βρόχου, όπου τα αρμονικά ρεύματα μπορούν να είναι σημαντικά, οδηγώντας σε δόνηση χαμηλής ταχύτητας, κυματισμό ροπής και αρμονική θέρμανση.
Ο νεκρός χρόνος έχει την πιο σοβαρή επίδραση στην παραμόρφωση της τάσης εξόδου του κινητήρα υπό τις ακόλουθες συνθήκες:
Υψηλή τάση διαύλου DC
Μακρά νεκρή ώρα
Υψηλή συχνότητα μεταγωγής
Λειτουργία χαμηλής ταχύτητας, ειδικά σε μονάδες ανοικτού βρόχου όπου δεν προστίθεται αντιστάθμιση στον αλγόριθμο ελέγχου
Η λειτουργία χαμηλής ταχύτητας είναι σημαντική επειδή σε αυτή τη λειτουργία η εφαρμοζόμενη τάση του κινητήρα είναι σε κάθε περίπτωση πολύ χαμηλή και η τάση σφάλματος λόγω του νεκρού χρόνου μπορεί να είναι ένα σημαντικό κλάσμα της εφαρμοζόμενης τάσης κινητήρα. Επιπλέον, η επίδραση του jitter παραμόρφωσης λόγω της τάσης σφάλματος είναι ακόμη πιο επιζήμια επειδή το φιλτράρισμα της αδράνειας του συστήματος είναι διαθέσιμο μόνο σε υψηλότερες ταχύτητες.
Από όλες αυτές τις παραμέτρους, το νεκρό χρονικό μήκος είναι το μόνο που επηρεάζεται από την απομονωμένη τεχνολογία οδηγού πύλης. Μέρος του νεκρού μήκους χρόνου καθορίζεται από τον χρόνο καθυστέρησης μεταγωγής του τρανζίστορ ισχύος, αλλά τα υπόλοιπα σχετίζονται με την αναντιστοιχία καθυστέρησης διάδοσης. Από αυτή την άποψη, οι οπτικοί απομονωτές είναι σαφώς κατώτεροι από την τεχνολογία μαγνητικής απομόνωσης.
Παραδείγματα εφαρμογής
Για να απεικονιστεί η επίδραση του νεκρού χρόνου στην ηλεκτρική παραμόρφωση του κινητήρα, τα αποτελέσματα δίδονται παρακάτω για μια κίνηση κινητήρα ανοιχτού βρόχου με βάση έναν τριφασικό μετατροπέα.
Ο οδηγός πύλης μετατροπέα χρησιμοποιεί μαγνητικό απομονωτή από την Adi Corporation
(Adum4223Adum4223) Για να οδηγήσει άμεσα το IRG7PH46UDPBF1200VIGBBT του IR με τάση διαύλου DC 700 V. Ο μετατροπέας οδηγεί σε έναν τριφασικό επαγωγικό κινητήρα σε λειτουργία ελέγχου ανοιχτού βρόχου V/F. Τα ρεύματα τάσης γραμμής και φάσης μετρούνται ξεχωριστά χρησιμοποιώντας έναν αντίσταση τάσης αντίστασης και αντίσταση διακλάδωσης σε συνδυασμό με έναν απομονωμένο διαμορφωτή Σ-Δ (επίσης από το AD7403 της ADI). Οι ροές δεδομένων μονάδας από κάθε διαμορφωτή αποστέλλονται σε επεξεργαστή ελέγχου
(ADSP-CM408 της ADI) όπου τα δεδομένα φιλτράρονται και εξάγονται για να παράγουν ακριβείς αναπαραστάσεις των σημάτων τάσης και ρεύματος.
Η έξοδος τάσης μέτρησης από το ψηφιακό φίλτρο SINC παρουσιάζεται στο σχήμα 5. Η πραγματική τάση γραμμής είναι μια κυματομορφή συχνότητας υψηλής μεταγωγής στα 10kHz, αλλά φιλτράρεται από το ψηφιακό φίλτρο για να δείξει το τμήμα χαμηλής συχνότητας του ενδιαφέροντός μας. Τα αντίστοιχα ρεύματα κινητικής φάσης φαίνονται στο σχήμα 6
Εμφανίζεται.
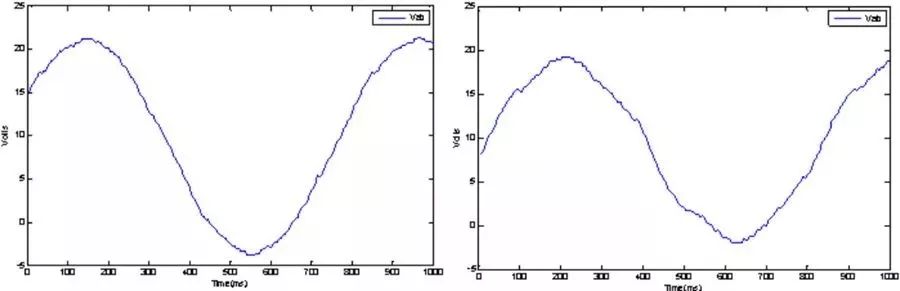
Εικ. 5. Μετρημένη τάση κινητήρα ενδιάμεσης γραμμής: (αριστερά) 500 ns νεκρή ώρα. (δεξιά) 1 μs νεκρή ώρα
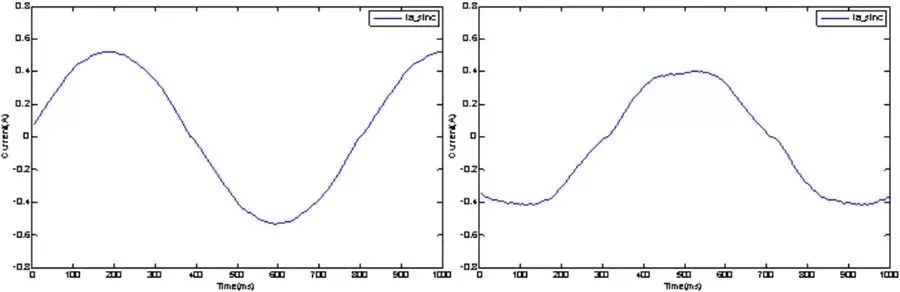
Εικόνα 6. Μετρούμενα ρεύματα κινητήρα: (αριστερά) 500 ns νεκρή ώρα. (δεξιά) 1μS νεκρή ώρα
Ο οδηγός πύλης ADUM4223 έχει αναντιστοιχία καθυστέρησης μετάδοσης των 12Ns, έτσι ώστε να μπορεί να χρησιμοποιηθεί το απόλυτο ελάχιστο αδιέξοδο που απαιτείται για την εναλλαγή IGBT. Για το IRIGBTS, το ελάχιστο αδιέξοδο μπορεί να ρυθμιστεί σε 500 ns. Όπως φαίνεται στο σχήμα στα αριστερά, η παραμόρφωση της τάσης σε αυτή την περίπτωση είναι ελάχιστη. Ομοίως, τα ρεύματα φάσης είναι καλά ημιτονοειδή, οπότε η κυματομορφή ροπής είναι ελάχιστη. Το σωστό γράφημα δείχνει την τάση γραμμής και το ρεύμα φάσης όταν το αδιέξοδο αυξάνεται σε 1μS. Αυτή η τιμή είναι πιο αντιπροσωπευτική των αναγκών ενός οπτικά συζευγμένου οδηγού πύλης με μεγαλύτερη αναντιστοιχία καθυστέρησης διάδοσης και μετατόπιση. Υπάρχει σημαντική αύξηση τόσο στην τάση όσο και στην παραμόρφωση του ρεύματος. Οι κινητήρες επαγωγής που χρησιμοποιούνται σε αυτή την περίπτωση είναι σχετικά μικροί κινητήρες υψηλής αντίστασης.
Σε εφαρμογές τελικής χρήσης υψηλότερης ισχύος, η σύνθετη αντίσταση του κινητήρα είναι συνήθως πολύ χαμηλότερη, με αποτέλεσμα την αυξημένη παραμόρφωση του κινητήρα και τη στρέψη ροπής. Η κυματομορφή ροπής μπορεί να έχει επιζήμιες επιδράσεις σε πολλές εφαρμογές, όπως η μειωμένη άνεση βόλτας με ανελκυστήρα ή η φθορά/ζεύξη σε μηχανικά συστήματα.
Υπερογκεπτικός τερματισμός
Ένα άλλο σημαντικό ζήτημα για τους σύγχρονους οδηγούς πύλης είναι πόσο γρήγορα μπορεί να πραγματοποιηθεί η εντολή τερματισμού του επεξεργαστή στο IGBT. Αυτό είναι σημαντικό για το κλείσιμο υπερέντασης σε καταστάσεις όπου η ανίχνευση υπερέντασης δεν αποτελεί μέρος του ίδιου του οδηγού πύλης, αλλά εφαρμόζεται ως μέρος του κυκλώματος ανίχνευσης και φιλτραρίσματος. Μια άλλη πίεση σε αυτόν τον τομέα είναι η μείωση του χρόνου αντοχής βραχυκυκλώματος των πιο αποτελεσματικών IGBTs. Από αυτή την άποψη, η τάση στην τεχνολογία IGBT είναι να μειωθεί ο χρόνος αντοχής στο βραχυκύκλωμα από το βιομηχανικό πρότυπο 10μs σε 5μs ή ακόμα λιγότερο. Όπως φαίνεται στο σχήμα 7, τα κυκλώματα ανίχνευσης υπερέκρασης απαιτούν συνήθως μερικά μικροδευτερόλεπτα για να μανδαλώσουν σε ένα σφάλμα. Πρέπει να ληφθούν μέτρα για τη μείωση αυτού του χρόνου ανίχνευσης προκειμένου να συμβαδίσει με τη συνολική τάση. Ένας άλλος σημαντικός παράγοντας σε αυτή τη διαδρομή είναι η καθυστέρηση διάδοσης από την έξοδο επεξεργαστή/FPGA στην πύλη IGBT (οδήγηση πύλης).
Και πάλι, οι μαγνητικοί απομονωτές έχουν ένα σαφές πλεονέκτημα έναντι των οπτικών συσκευών λόγω του γεγονότος ότι οι τιμές καθυστέρησης της διάδοσης των πρώτων είναι πολύ μικρές, συνήθως περίπου 50Ns και δεν αποτελούν πλέον παράγοντα που επηρεάζει. Αντίθετα, η καθυστέρηση διάδοσης ενός OptoCoupler είναι της τάξης των 500Ns και αντιπροσωπεύει ένα σημαντικό μέρος του συνολικού προϋπολογισμού χρονισμού.
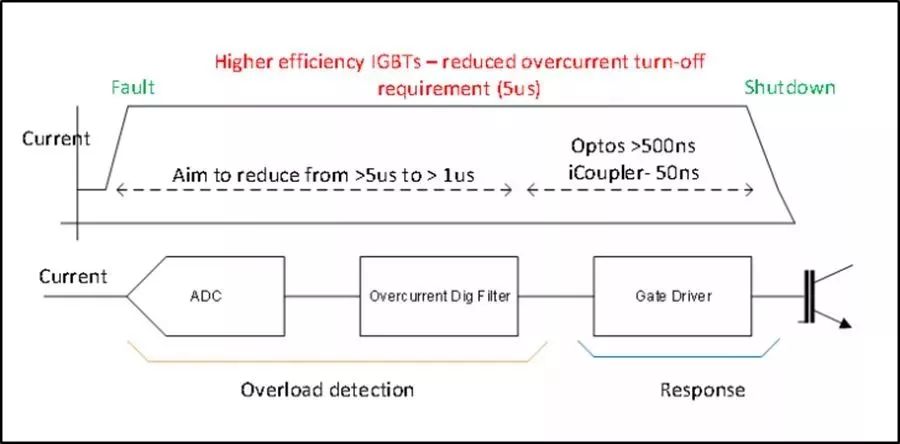
Εικόνα 7. Χρονισμός διακοπής σφαλμάτων
Ο χρονισμός τερματισμού λειτουργίας του προγράμματος οδήγησης πύλης για μια εφαρμογή ελέγχου κινητήρα εμφανίζεται στο σχήμα 8, όπου η εντολή τερματισμού λειτουργίας του επεξεργαστή ακολουθεί το σήμα εκπομπού πύλης IGBT. Η συνολική καθυστέρηση από την έναρξη του σήματος τερματισμού λειτουργίας μέχρι να προσεγγίσει το σήμα οδήγησης πύλης IGBT 0 είναι μόνο 72 ns.
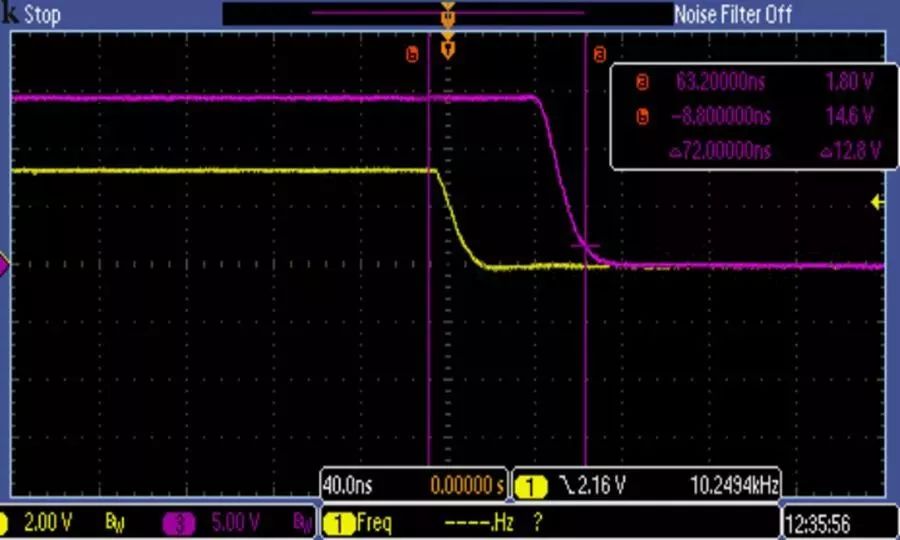
Σχήμα 8.
Περίληψη
Με αυξημένη εστίαση στην απόδοση του συστήματος, την αποδοτικότητα και την ασφάλεια, οι αρχιτέκτονες ελέγχου κινητήρα αντιμετωπίζουν όλο και πιο πολύπλοκες προκλήσεις στο σχεδιασμό ισχυρών συστημάτων. Ενώ οι οδηγοί πύλης που βασίζονται σε OptoCoupler είναι η παραδοσιακή επιλογή, οι λύσεις που βασίζονται σε μετασχηματιστές δεν είναι μόνο πιο συμφέρουσες όσον αφορά την κατανάλωση ενέργειας, την ταχύτητα και τη σταθερότητα του χρόνου, αλλά και, όπως αναλύεται σε αυτό το έγγραφο, όσον αφορά την απόδοση του συστήματος και την ασφάλεια λόγω των βραχύτερων καθυστερήσεων σήματος. Αυτό επιτρέπει στους σχεδιαστές να μειώσουν με σιγουριά τον νεκρό χρόνο και να βελτιώσουν την απόδοση του συστήματος, εμποδίζοντας ταυτόχρονα τους ταυτόχρονα να ενεργοποιούν οι διακόπτες της άνω και κάτω γέφυρας.
Επιπλέον, υποστηρίζει ταχύτερη ανταπόκριση στις εντολές και τα σφάλματα του συστήματος, γεγονός που ενισχύει και πάλι την αξιοπιστία του συστήματος και βελτιώνει την ασφάλεια. Λαμβάνοντας υπόψη αυτά τα πλεονεκτήματα, οι απομονωμένοι οδηγοί πύλης με βάση το μετασχηματιστή έχουν γίνει μια σημαντική επιλογή για το σχεδιασμό του συστήματος ελέγχου κινητήρα. Οι σχεδιαστές του συστήματος συμβουλεύονται έντονα να καταστήσουν τη λανθάνουσα κατάσταση των συσκευών μια σημαντική απαίτηση κατά το σχεδιασμό του επόμενου έργου τους.