


1 Εισαγωγή
Οι μικροελεγκτές εφαρμόζονται όλο και περισσότερο σε αυτοματοποιημένες συσκευές ελέγχου, σε ολοκληρωμένα συστήματα προστασίας-με μικροεπεξεργαστές για δίκτυα ισχύος και σε άλλα πεδία ελέγχου βιομηχανικού αυτοματισμού, με την πολυπλοκότητα αυτών των συσκευών να αυξάνεται σταθερά. Για την αντιμετώπιση των απαιτήσεων πραγματικού-χρόνου, πολλαπλών-των στόχων ανάπτυξης, το μοντέλο μεμονωμένης-CPU, ενός-προγραμματιστή αντικαθίσταται από μια συλλογική προσέγγιση που περιλαμβάνει πολλαπλές CPU διαφόρων τύπων και πολλούς προγραμματιστές. Αυτό το νέο παράδειγμα ανάπτυξης εισάγει μια κρίσιμη πρόκληση: την τυποποίηση του υλικού και του λογισμικού για την ανταλλαγή πληροφοριών μεταξύ των CPU κατά την υλοποίηση. Αυτή η τυποποίηση είναι καθοριστική για την επιτυχή υιοθέτηση αυτού του νέου μοντέλου. Μεταξύ των πολυάριθμων μεθόδων επικοινωνίας, το σειριακό πρωτόκολλο επικοινωνίας RS-485 που βασίζεται σε UART{9}}χρησιμοποιείται ευρέως λόγω της απλής καλωδίωσης, της υψηλής αξιοπιστίας και της ικανότητας υποστήριξης πολλαπλών CPU. Όσον αφορά τα πρωτόκολλα επικοινωνίας λογισμικού, το πρωτόκολλο Modbus προσφέρει σημαντικά πλεονεκτήματα στους χρήστες λόγω της καθολικής φύσης του και του ώριμου λογισμικού εντοπισμού σφαλμάτων. Ως εκ τούτου, κατά την ανάπτυξη της νέας συσκευής ολοκληρωμένης προστασίας κινητήρα, υιοθετήθηκε η σειριακή μέθοδος επικοινωνίας RS-485 και το πρωτόκολλο επικοινωνίας Modbus για την επίτευξη ανταλλαγής πληροφοριών εντολών δεδομένων και ελέγχου μεταξύ πολλαπλών CPU. Για την ενίσχυση της αποτελεσματικότητας και του συντονισμού της σειριακής επικοινωνίας, ο συγγραφέας εφάρμοσε πολυάριθμα μέτρα στην αρχιτεκτονική υλικού και λογισμικού του μηχανισμού επικοινωνίας, επιτυγχάνοντας εξαιρετικά αποτελέσματα. Κατά τη φάση εντοπισμού σφαλμάτων της επικοινωνίας του συστήματος, χρησιμοποιήθηκε μια μέθοδος όπου κάθε μονάδα CPU επικοινωνούσε πρώτα με το τυπικό λογισμικό δοκιμής Modbus πριν υποβληθεί σε διόρθωση σφαλμάτων αμοιβαίας διασύνδεσης, βελτιώνοντας σημαντικά την αποδοτικότητα της συνεργατικής ανάπτυξης. Η πρακτική έχει αποδείξει ότι αυτή η φιλοσοφία σχεδιασμού απλοποιεί τη δομή του συστήματος ενώ ενισχύει σημαντικά τη λειτουργική απόδοση και αξιοπιστία της συσκευής.
2 Χαρακτηριστικά της συσκευής ολοκληρωμένης προστασίας κινητήρα
Πέρα από τις ολοκληρωμένες λειτουργίες προστασίας, η συσκευή προστασίας κινητήρα ενσωματώνει δυνατότητες μέτρησης, τηλεχειρισμού και επικοινωνίας. Η μεγάλη-οθόνη LCD με κινεζικούς χαρακτήρες επιτρέπει μια-φιλική διεπαφή. Χρησιμοποιώντας την επικοινωνία διαύλου CAN με τον κεντρικό υπολογιστή παρακολούθησης, σχηματίζει ένα υποσύστημα μέσα σε ένα ιεραρχικό, κατανεμημένο σύστημα αυτοματισμού υποσταθμού. Για να βελτιστοποιηθεί η λειτουργικότητα του συστήματος για τις απαιτήσεις πολλαπλών-καθηκόντων του, υιοθετήθηκε μια αρχιτεκτονική πολλαπλών-CPU. Μία CPU χειρίζεται περιοδική δειγματοληψία και μετάδοση παλμών. η κύρια μονάδα CPU διαχειρίζεται την επεξεργασία δεδομένων, τον υπολογισμό των ηλεκτρικών παραμέτρων, τη διάγνωση σφαλμάτων και τις λειτουργίες μεταγωγής. ενώ η μονάδα πλακέτας CPU επιβλέπει την αλληλεπίδραση του ανθρώπου-μηχανής και διευκολύνει την επικοινωνία με την κύρια μονάδα προστασίας και τον κεντρικό υπολογιστή παρακολούθησης. Κάθε μονάδα CPU έχει σαφώς καθορισμένες εργασίες, διευκολύνοντας τη συνεργατική ανάπτυξη από πολλούς μηχανικούς κατά την υλοποίηση. Η σειριακή επικοινωνία συνδέει την κύρια CPU και την CPU του πίνακα, επιτρέποντας την αλληλεπίδραση του ανθρώπου{11}}του μηχανήματος και έτσι καταλαμβάνει μια κρίσιμη θέση. Η δημιουργία ενός ορθολογικού μηχανισμού επικοινωνίας είναι ο πυρήνας του τμήματος σειριακής επικοινωνίας, ο οποίος καθορίζει τον συντονισμό της επικοινωνίας και την αποτελεσματικότητα του εντοπισμού σφαλμάτων κατά τα τελευταία στάδια ανάπτυξης του συστήματος.
3 Εισαγωγή στους Μηχανισμούς Επικοινωνίας
3.1 Σχεδιασμός Υλικού Μηχανισμού Επικοινωνίας
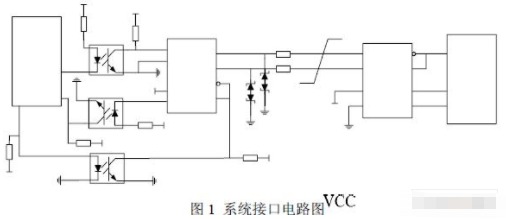
Ο μηχανισμός επικοινωνίας που προτείνεται για αυτό το σύστημα στοχεύει σε υψηλή απόδοση και αξιοπιστία. Το RS-485 χρησιμοποιεί μια δομή μισής-αμφίδρομης λειτουργίας, η οποία είναι συχνά πιο πρακτική από την πλήρη αμφίδρομη σε εφαρμογές πεδίου. Εδώ, υιοθετείται μια απλοποιημένη σύνδεση που χρησιμοποιεί μόνο δύο γραμμές σήματος. Το διάγραμμα κυκλώματος διασύνδεσης συστήματος φαίνεται στην Εικόνα 1. Τα λογικά επίπεδα TTL που εξάγονται από τον μικροελεγκτή 8051 στην κύρια μονάδα προστασίας είναι οπτικά απομονωμένα και στη συνέχεια μετατρέπονται σε επίπεδα RS-495 από το τσιπ MAX485. Στη συνέχεια, το τσιπ MAX485 στη μονάδα πίνακα τα μετατρέπει ξανά σε λογικά επίπεδα TTL για ανάγνωση από τον μικροελεγκτή 8031. Στην πλευρά του μικροελεγκτή 8051, ο ακροδέκτης P2.7 της παράλληλης θύρας I/O 2 ελέγχει τον ακροδέκτη ενεργοποίησης MAX εισόδου RE και τον ακροδέκτη ενεργοποίησης εξόδου DE. Όπως φαίνεται στο Σχήμα 1, όταν το P2.7 εξάγει υψηλό επίπεδο, το RE είναι ενεργοποιημένο, επιτρέποντας στην πλευρά του μικροελεγκτή να λαμβάνει δεδομένα. Όταν το P2.7 εξάγει χαμηλό επίπεδο, το DE είναι ενεργοποιημένο, επιτρέποντας στην πλευρά του μικροελεγκτή να μεταδίδει δεδομένα. Αυτή η προσέγγιση αποτρέπει την απώλεια δεδομένων λόγω αλληλεπικάλυψης που προκαλείται από τυφλή μετάδοση, διασφαλίζοντας υψηλή ποιότητα επικοινωνίας και αξιόπιστη ταχύτητα μετάδοσης.
3.2 Πρωτόκολλο επικοινωνίας
Για να διασφαλιστεί η ακριβής μετάδοση δεδομένων μεταξύ δύο μονάδων εντός της συσκευής προστασίας, είναι απαραίτητο ένα σύνολο προδιαγραφών που διέπουν τη μεταφορά πληροφοριών-συμπεριλαμβανομένων των τρόπων μετάδοσης, των μορφών δεδομένων και του περιεχομένου-. Αυτό αποτελεί το πρωτόκολλο ή το πρωτόκολλο επικοινωνίας. Χωρίς άμεσα διαθέσιμο, ώριμο λογισμικό εντοπισμού σφαλμάτων, η κύρια μονάδα CPU λειτουργεί ουσιαστικά ως μαύρο κουτί, οδηγώντας σε πολυάριθμες και δύσκολες--προκλήσεις κατά τη διάρκεια των δοκιμών ενοποίησης συστήματος. Ως εκ τούτου, το ευρέως διαδεδομένο πρωτόκολλο επικοινωνίας Modbus επιλέχθηκε και απλοποιήθηκε για να ανταποκρίνεται στις συγκεκριμένες απαιτήσεις της συσκευής, επιτρέποντας την επιτυχημένη επικοινωνία μεταξύ-μονάδων με αποδεδειγμένη αποτελεσματικότητα. Το Modbus χρησιμοποιεί ένα κύριο-μοντέλο επικοινωνίας. Ο κύριος στέλνει πρώτα μια εντολή αίτησης επικοινωνίας στο slave. Στη συνέχεια, ο slave αποκρίνεται στον κύριο με δεδομένα που βασίζονται στον κωδικό συνάρτησης εντός της εντολής αιτήματος. Κάθε σκλάβος έχει μια μοναδική διεύθυνση. Τόσο τα πλαίσια αιτημάτων που αποστέλλονται από τον κύριο όσο και τα πλαίσια απόκρισης που αποστέλλονται από τον υποτελή αρχίζουν με τη διεύθυνση του υποτελούς. Οι σκλάβοι διαβάζουν μόνο εντολές που απευθύνονται στον εαυτό τους και αγνοούν μηνύματα που ξεκινούν με άλλες υποτελείς διευθύνσεις. Αυτή η λειτουργία υλοποιείται χρησιμοποιώντας τη λειτουργία 2 ή τη λειτουργία 3 της σειριακής θύρας 8051. Αυτό το μοντέλο επικοινωνίας-και{20}}απαντήσεων βελτιώνει σημαντικά την ακρίβεια επικοινωνίας. Ο τρόπος μετάδοσης RTU του Modbus υιοθετείται σε αυτήν τη συσκευή.
4 Μέτρα για την ενίσχυση της αξιοπιστίας της επικοινωνίας
Τα τελευταία δύο byte ενός μηνύματος Modbus χρησιμεύουν ως byte αθροίσματος ελέγχου. Η επικοινωνία RTU χρησιμοποιεί κυκλικό έλεγχο πλεονασμού CRC-16 για ανίχνευση σφαλμάτων. Ο μηχανισμός κωδικοποίησης/αποκωδικοποίησης του είναι σχετικά απλός με χαμηλό ποσοστό σφάλματος, που μπορεί να επιτευχθεί μέσω υπολογιστικών ή προγραμματιστικών μεθόδων. Παρακάτω περιγράφονται διάφορες προσεγγίσεις:
4.1 Βασικός αλγόριθμος (Χειροκίνητος Υπολογισμός)
Χρησιμοποιώντας το CRC16-CCITT ως παράδειγμα: το άθροισμα ελέγχου CRC είναι 16 bit και το πολυώνυμο που δημιουργεί είναι 17 bit. Ας υποθέσουμε ότι η ροή δεδομένων είναι 4 byte: BYTE, BYTE, BYTE, BYTE[0];
Μετατοπίστε τη ροή δεδομένων προς τα αριστερά κατά 16 bit, επεκτείνοντάς την ουσιαστικά κατά έναν παράγοντα 256×256. Στη συνέχεια, εκτελέστε διαίρεση με το πολυώνυμο της γεννήτριας 0x11021 χρησιμοποιώντας μη-διαίρεση δανεισμού (ισοδύναμη με bitwise XOR). Το υπόλοιπο που προκύπτει είναι το άθροισμα ελέγχου CRC. Η ροή δεδομένων που μεταδίδεται αποτελείται από 6 byte: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0].
4.2 Αλγόριθμος υπολογιστή 1 (Bit-Αλγόριθμος τύπου)
1) Τοποθετήστε τα ανώτερα 16 bit (BYTE, BYTE) της διευρυμένης ροής δεδομένων (6 byte) σε έναν καταχωρητή 16 bit.
2) Εάν το πιο σημαντικό bit του καταχωρητή είναι το 1, μετατοπίστε τον καταχωρητή αριστερά κατά ένα bit (λαμβάνοντας το λιγότερο σημαντικό bit από το επόμενο byte), στη συνέχεια εκτελέστε μια λειτουργία XOR με την απλοποιημένη μορφή του πολυωνύμου της γεννήτριας. Διαφορετικά, απλώς μετακινήστε τον καταχωρητή αριστερά κατά ένα bit (λαμβάνοντας το λιγότερο σημαντικό bit από το επόμενο byte).
3) Επαναλάβετε το βήμα 2 μέχρι να μεταφερθεί ολόκληρη η ροή δεδομένων (6 byte) στον καταχωρητή.
4) Η τιμή στον καταχωρητή είναι το άθροισμα ελέγχου CRC CRC, CRC[0].
4.3 Αλγόριθμος υπολογιστή 2 (Byte-Αλγόριθμος τύπου) (256^n δηλώνει το 256 αυξημένο στην ισχύ του n)
Αντιπροσωπεύστε τη ροή δεδομένων κατά σειρά byte- ως μαθηματικό πολυώνυμο. Έστω η ροή δεδομένων BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] αντιπροσωπεύεται ως η μαθηματική έκφραση
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0], όπου το "+" υποδηλώνει τη λειτουργία XOR. Έστω το πολυώνυμο της γεννήτριας G17 (17-bit), τότε ο κωδικός CRC είναι CRC16.
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]) × 256^2 / G17
Αυτό περιλαμβάνει τη μετατόπιση της ροής δεδομένων που αφήνεται κατά 16 bit και στη συνέχεια τη διαίρεση με το πολυώνυμο της γεννήτριας G17.
Η παραγωγή δείχνει ότι ο κωδικός ελέγχου CRC για BYTE[n-1] ισούται με το αποτέλεσμα XOR των άνω 8 bit του κωδικού ελέγχου CRC του προηγούμενου byte Y[n] (YH8[n]) και του τρέχοντος byte BYTE[n-1].
Ο αλγόριθμος τύπου byte-είναι ο εξής:
1) Εκκινήστε την ομάδα καταχωρητών CRC σε όλα τα "0" (0x0000).
2) Μετακινήστε την ομάδα καταχωρητών CRC 8 bit προς τα αριστερά και αποθηκεύστε την στην ομάδα καταχωρητών CRC.
3) Εκτελέστε μια λειτουργία XOR μεταξύ των υψηλών 8 bit της αρχικής ομάδας καταχωρητών CRC (μετατόπιση 8 bit προς τα δεξιά) και του byte δεδομένων για να λάβετε ένα ευρετήριο που δείχνει προς τον πίνακα τιμών.
4) Εκτελέστε μια λειτουργία XOR μεταξύ της τιμής του πίνακα που δείχνει το ευρετήριο και της ομάδας καταχωρητών CRC.
5) Αυξήστε τον δείκτη δεδομένων. Εάν η επεξεργασία δεδομένων δεν έχει ολοκληρωθεί, επαναλάβετε το βήμα 2).
6) Αποκτήστε το CRC.
5 Μέτρα για τη βελτίωση της αποτελεσματικότητας της επικοινωνίας
5.1 Ξεχωριστές Εργασίες Λήψης και Μετάδοσης Επικοινωνίας
Ο μικροελεγκτής 8051 μπορεί να μεταδίδει και να λαμβάνει δεδομένα μέσω της σειριακής θύρας χρησιμοποιώντας διακοπές. Ο ελεγκτής σειριακής θύρας SCON υποστηρίζει αρχικοποίηση και διευθυνσιοδότηση bit. Όταν εμφανίζεται ένα αίτημα διακοπής σειριακής θύρας, τα δύο κατώτερα bit του SCON κλειδώνουν τις διακοπές μετάδοσης και λήψης. Όταν η CPU γράφει δεδομένα ή έναν χαρακτήρα στο buffer μετάδοσης της σειριακής θύρας SUBF (οδηγία: MOV SUBF, A), ο πομπός αρχίζει να στέλνει. Μετά την ολοκλήρωση ενός πλαισίου δεδομένων, το υλικό θέτει τη σημαία TI σε "1", υποδεικνύοντας ότι η σειριακή θύρα ζητά διακοπή από την CPU για να στείλει το επόμενο πλαίσιο δεδομένων. Ομοίως, εάν ο δέκτης σειριακής θύρας είναι ενεργοποιημένος για λήψη, κατά τη λήψη ενός πλαισίου δεδομένων, η σημαία RI ορίζεται σε 1, υποδεικνύοντας ότι η σειριακή θύρα ζητά διακοπή από την CPU για να διαβάσει δεδομένα από την προσωρινή μνήμη λήψης δεδομένων.
5.2 Μείωση της διάρκειας διακοπής
Δεδομένου ότι χρησιμοποιούνται πολλαπλές διακοπές στο σχεδιασμό της αρχιτεκτονικής λογισμικού, για να διασφαλιστεί η αξιόπιστη λειτουργία του προγράμματος και να ελαχιστοποιηθεί η πιθανότητα συγκρούσεων μεταξύ διαφορετικών εργασιών, η εφαρμογή λογισμικού θα πρέπει να προσπαθεί να εξορθολογίσει τις εργασίες διαφόρων διακοπών και να συντομεύσει τον χρόνο εκτέλεσής τους. Εντός της υπορουτίνας διακοπής επικοινωνίας, εκτελέστε βασικές εργασίες κατά την εισαγωγή της διακοπής, όπως: εκκαθάριση των αντίστοιχων bit κατάστασης στον καταχωρητή ελέγχου σειριακής θύρας, ανάγνωση χαρακτήρων ή εγγραφή χαρακτήρων προς μετάδοση από/προς την προσωρινή μνήμη, αύξηση του αριθμού των χαρακτήρων που λαμβάνονται ή μεταδίδονται κ.λπ. Στη συνέχεια, βγείτε αμέσως από τη διακοπή. Άλλες εργασίες, όπως η επικύρωση πλαισίων, η ανταπόκριση σε λαμβανόμενες εντολές πλαισίου (τηλεμετρία/τηλεεντολή) και η προετοιμασία πλαισίων μετάδοσης, θα πρέπει να εκτελούνται εντός του κύριου προγράμματος.
5.3 Αποτελεσματική ανίχνευση τερματισμού πλαισίου για την πρόληψη της στασιμότητας της επικοινωνίας
Η χρήση ενός αποκλειστικού χρονοδιακόπτη λογισμικού για την ανίχνευση του τέλους ενός ληφθέντος πλαισίου αποτρέπει την καθυστέρηση των εργασιών επικοινωνίας εάν ένα πλαίσιο ληφθεί ατελώς, διασφαλίζοντας έτσι την έγκαιρη λήψη των επόμενων καρέ. Δεδομένου ότι το χρονικό διάστημα μεταξύ των byte μέσα σε ένα πλαίσιο είναι πολύ μικρότερο από το διάστημα-προς-πλαίσιο, ο χρονοδιακόπτης λογισμικού ξεκινά κάθε φορά που λαμβάνεται ένα νέο byte. Ο χρονοδιακόπτης έχει ρυθμιστεί στο ελάχιστο διάστημα-προς-καρέ. Αυτό το διάστημα ποικίλλει ανάλογα με τους διαφορετικούς ρυθμούς baud. Εάν το επόμενο byte ληφθεί πριν παρέλθει ο προκαθορισμένος χρόνος, σημαίνει ότι το πλαίσιο δεν έχει ολοκληρωθεί και ο χρονοδιακόπτης επανεκκινείται. Εάν ο χρονοδιακόπτης μετρά αντίστροφα με επιτυχία μέχρι τον προκαθορισμένο χρόνο, ενεργοποιεί τον αντίστοιχο αριθμό διακοπής. Εντός της υπορουτίνας διακοπής του χρονοδιακόπτη, ορίζεται το byte σημαίας τέλους πλαισίου, υποδηλώνοντας ότι η λήψη του καρέ έχει ολοκληρωθεί. Αφού το κύριο πρόγραμμα εντοπίσει την ολοκλήρωση λήψης πλαισίου, επικυρώνει την ακεραιότητα του πλαισίου επαληθεύοντας τη διεύθυνση εξαρτημένης λειτουργίας και το byte ελέγχου κυκλικού πλεονασμού (CRC). Εάν επιβεβαιωθεί ως έγκυρο πλαίσιο που προορίζεται για το κύριο, επεξεργάζεται την εντολή πλαισίου με βάση τον κωδικό λειτουργίας του και προετοιμάζεται να στείλει ένα πλαίσιο. Όταν ο slave λάβει ένα εσφαλμένο μήνυμα, στέλνει πίσω ένα πλαίσιο σφάλματος. Εάν το ληφθέν μήνυμα έχει λανθασμένο CRC, ο slave μπορεί να επιλέξει να μην απαντήσει. Εάν το master δεν λάβει απάντηση από τον slave εντός του καθορισμένου χρόνου, θα επαναμεταδώσει το μήνυμα αιτήματος. Εάν πολλές αναμεταδόσεις αποτύχουν να λάβουν απάντηση από την υποτελή, αναφέρεται αποτυχία επικοινωνίας.
5.4 Προσδιορισμός Ταχύτητας Επικοινωνίας
Δεδομένου ότι όλες οι συσκευές βρίσκονται στο ίδιο πλαίσιο, η απόσταση μεταξύ των μονάδων είναι ελάχιστη. Το Modbus λειτουργεί στο RS485 για επικοινωνία μεγάλων αποστάσεων, εξαλείφοντας την ανάγκη να ληφθούν υπόψη τα αποτελέσματα της απόστασης στον ρυθμό baud. Επιπλέον, η κύρια-λειτουργία εξαρτημένης επικοινωνίας αποτρέπει τη συμφόρηση της γραμμής. Επομένως, από την άποψη της αποτελεσματικότητας της επικοινωνίας, εφόσον ο καθορισμένος ρυθμός baud δεν υπερβαίνει το μέγιστο όριο ρυθμού baud του τσιπ που χρησιμοποιείται στη μονάδα, ένας υψηλότερος ρυθμός baud οδηγεί σε ταχύτερη ανταλλαγή πληροφοριών και υψηλότερη απόδοση επικοινωνίας. Η ρύθμιση του ρυθμού baud να είναι ακριβώς η ίδια και για τα δύο μέρη επικοινωνίας διασφαλίζει ότι το άκρο λήψης δειγματοληπτεί κάθε bit δεδομένων στο μέσο του κύκλου bit, επιτυγχάνοντας έτσι αξιόπιστη επικοινωνία.
5.5 Λογικές μέθοδοι εντοπισμού σφαλμάτων
Κατά τη διάρκεια του εντοπισμού σφαλμάτων, δοκιμάστε πρώτα την επικοινωνία μεταξύ κάθε μονάδας CPU και του μικροϋπολογιστή μέσω της μονάδας μετατροπής δεδομένων RS485/RS232. Μετά από επιτυχημένες ατομικές δοκιμές, προχωρήστε σε-εντοπισμό σφαλμάτων μεταξύ των μονάδων, βελτιώνοντας σημαντικά τη συνολική αποτελεσματικότητα εντοπισμού σφαλμάτων. Κατά τη διάρκεια του εντοπισμού σφαλμάτων από την ενότητα-προς-της επικοινωνίας με υπολογιστή, ο υπολογιστής χρησιμοποιεί λογισμικό εντοπισμού σφαλμάτων Modbus για την προσομοίωση της διαδικασίας επικοινωνίας του κύριου, ζητώντας ενεργά πληροφορίες από τον υποτελή. Αυτό καθιστά ολόκληρη τη διαδικασία λήψης και μετάδοσης διαφανή και ξεκάθαρη, επιτρέποντας την έγκαιρη επίλυση προβλημάτων της μονάδας. Κατά τη διάρκεια της κοινής αποσφαλμάτωσης, το λογισμικό παρακολούθησης διαύλου παρατηρεί δεδομένα και από τις δύο πλευρές για τον έγκαιρο εντοπισμό και επίλυση προβλημάτων.
6 Σημεία Καινοτομίας αυτής της Εργασίας
Πρώτον, αυτό το έγγραφο υιοθετεί το Modbus, ένα παγκόσμιο βιομηχανικό πρότυπο, στη συσκευή προστασίας. Το απαιτούμενο λογισμικό εργαλείου μπορεί να ληφθεί απευθείας από σχετικούς ιστότοπους χωρίς κόστος πνευματικής ιδιοκτησίας. Δεύτερον, η συσκευή προστασίας υλοποιεί πολλαπλές εργασίες και χρησιμοποιεί το πρωτόκολλο Modbus για να δημιουργήσει έναν εύλογο μηχανισμό εντοπισμού σφαλμάτων μεταξύ των μονάδων CPU, βελτιώνοντας σημαντικά την αποτελεσματικότητα της συνεργατικής ανάπτυξης συστήματος.